Sinfín m1 → z30
30 : 1
Del servo central a cada rueda. Se autobloquea (λ = 3.6°), así que los MCP se sostienen sin consumo.
Gripper robótico para UR5e
Diseño de detalle del gripper V2.4: estática en tres vistas, cinemática y dinámica completas, y validación contra Working Model 2D en 180 configuraciones.
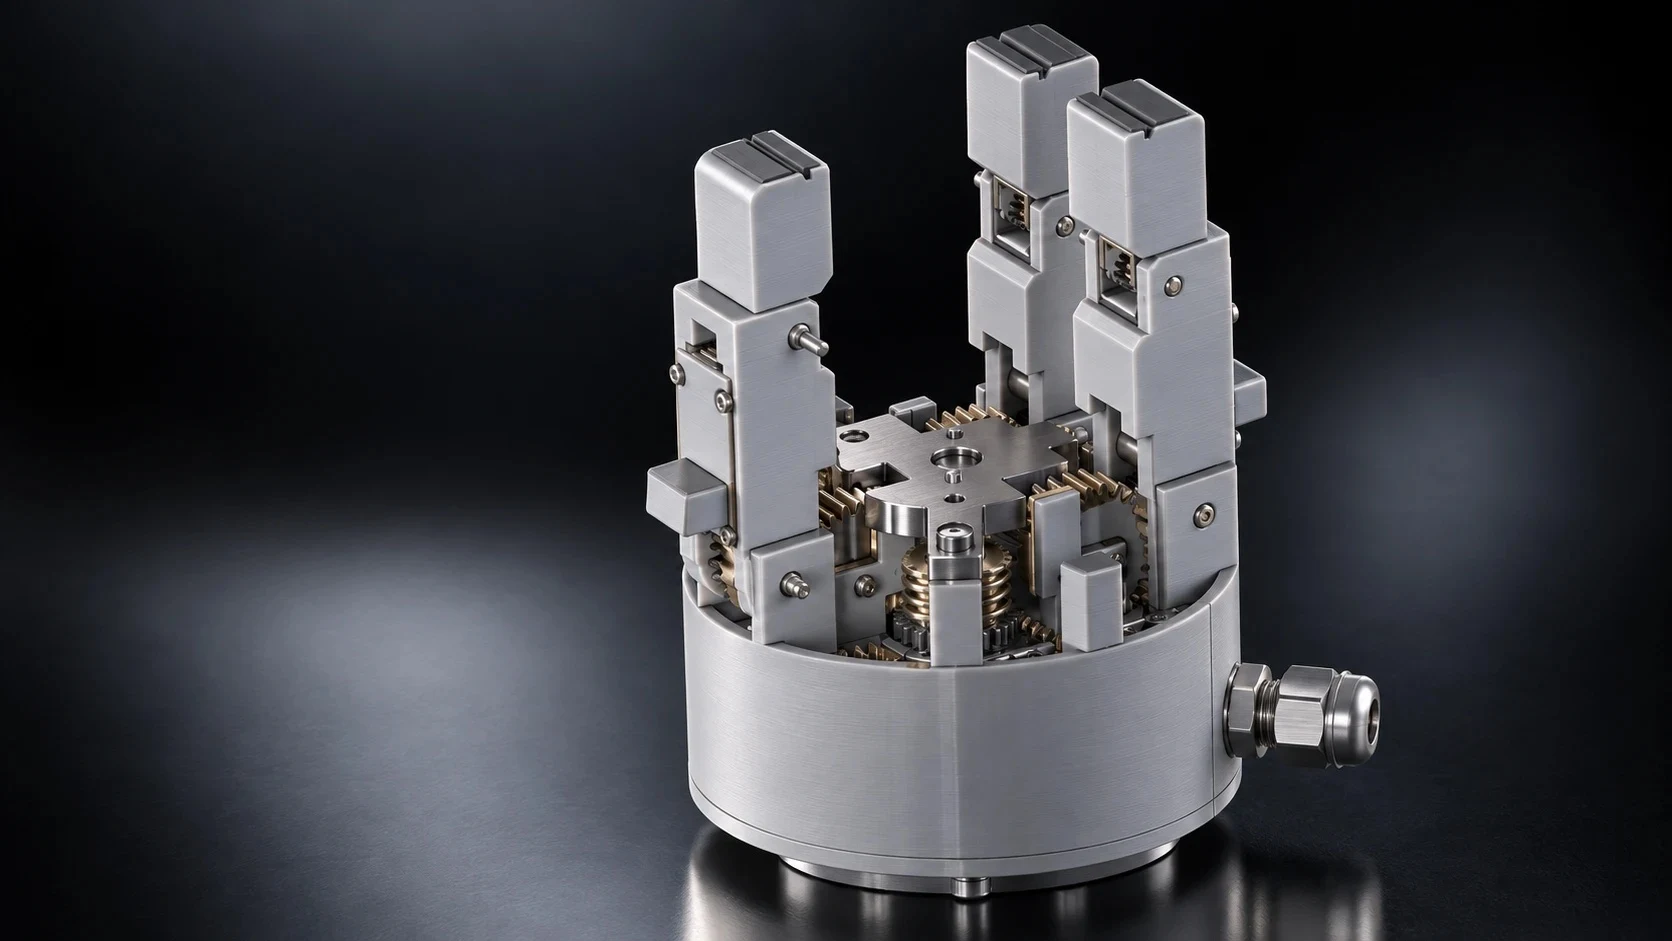
Render generado con IA a partir del ensamble CAD del gripper V2.4.
Arquitectura
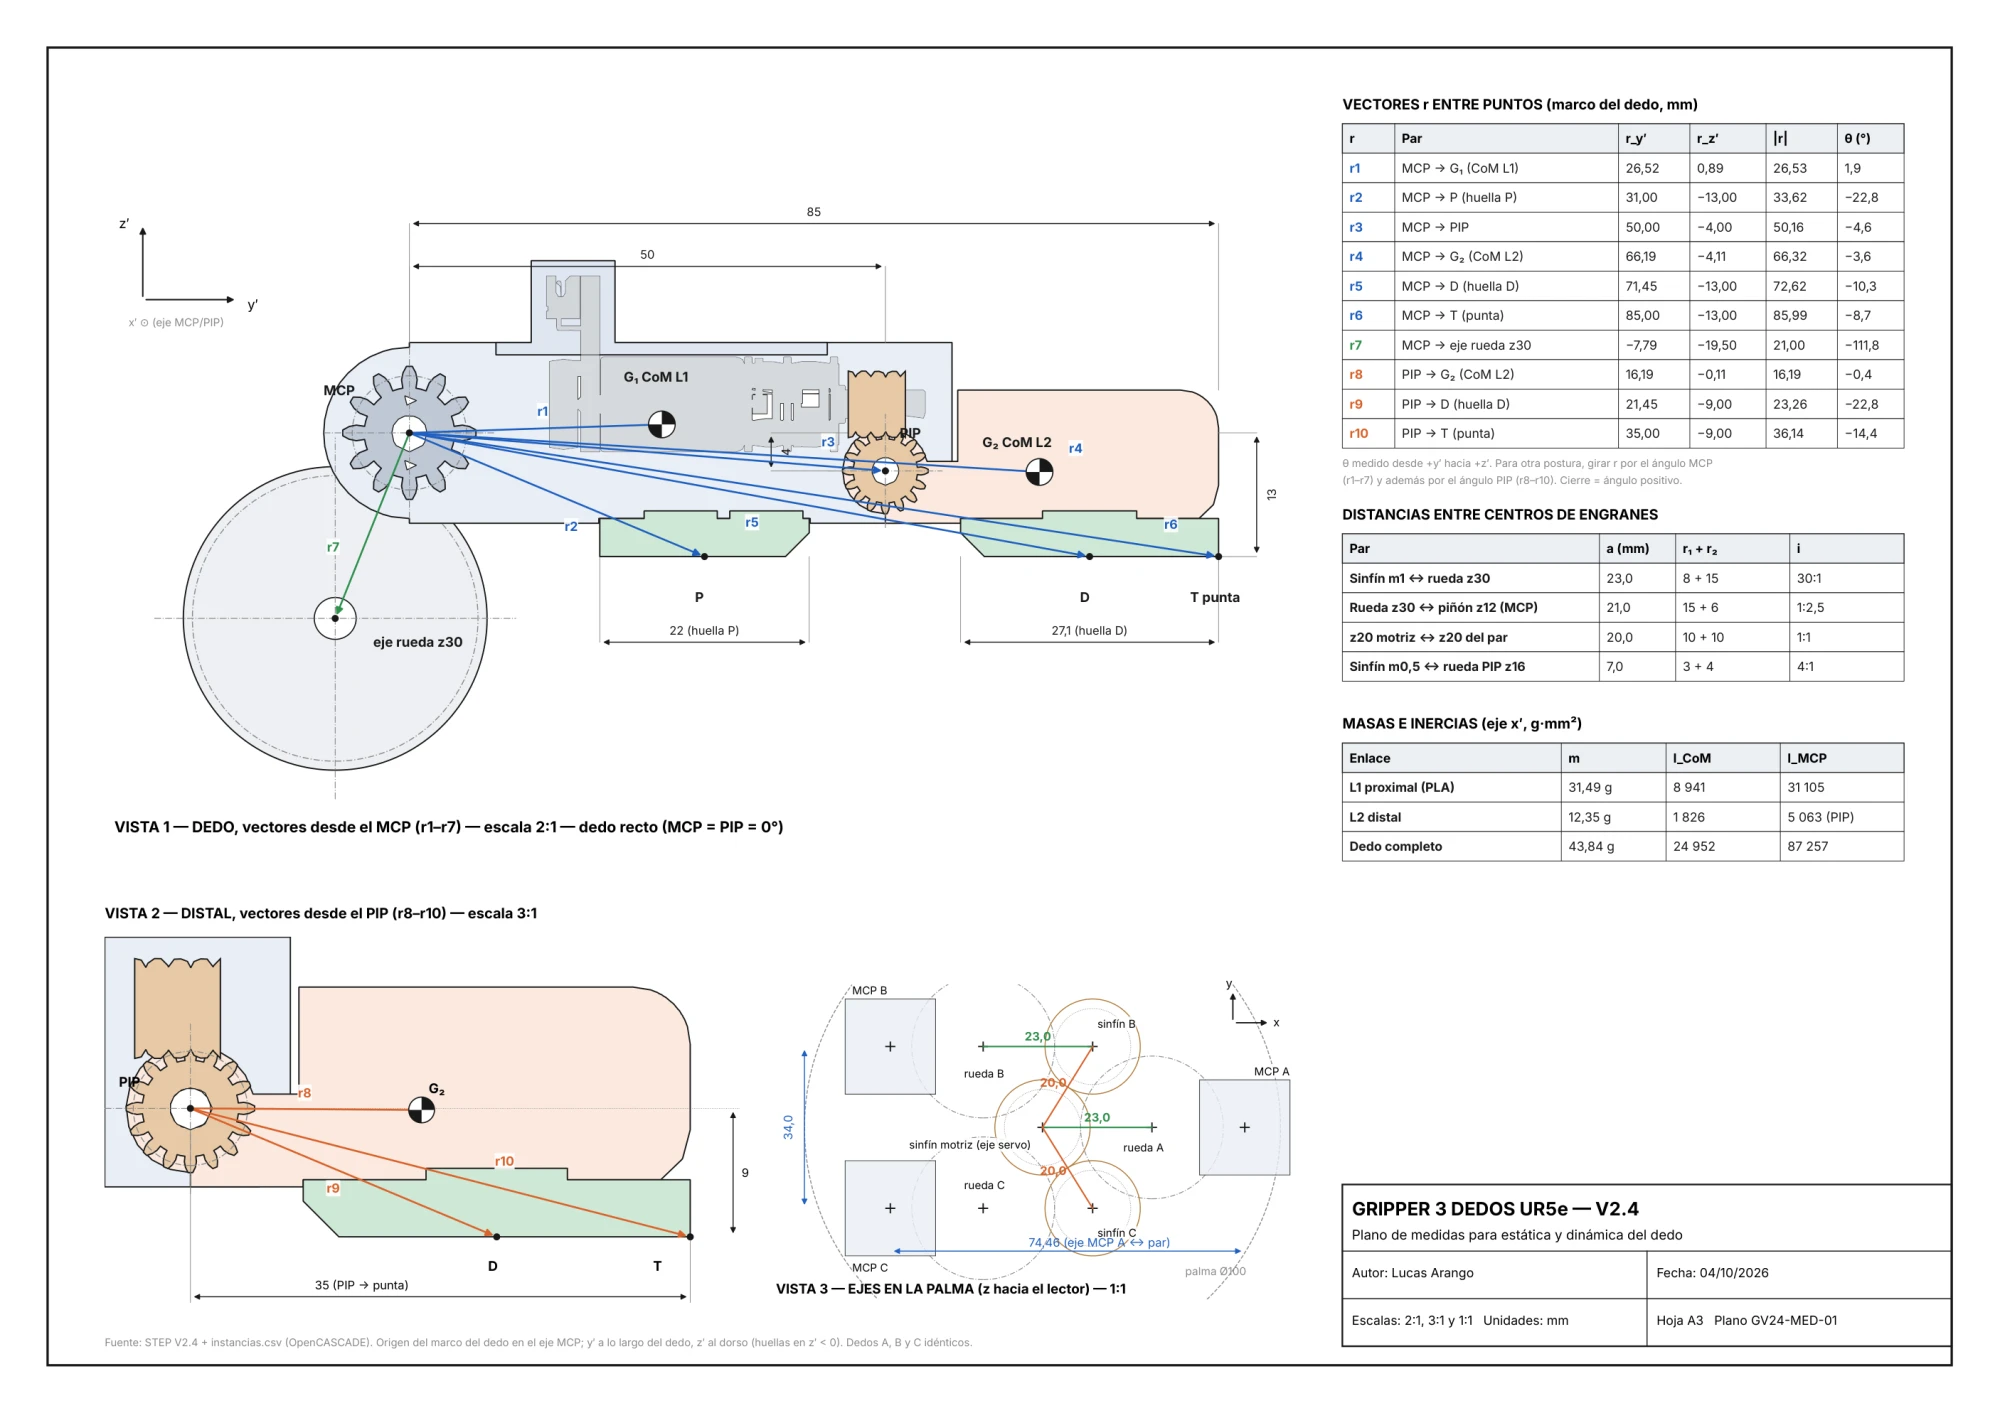
El servo central mueve un sinfín de módulo 1 que, a través de un par z20, acciona las tres ruedas z30 y los piñones z12 de las articulaciones MCP. Cada dedo lleva además un motor N20 en la falange proximal que mueve su PIP con un sinfín de cuatro entradas.
30 : 1
Del servo central a cada rueda. Se autobloquea (λ = 3.6°), así que los MCP se sostienen sin consumo.
1 : 1
Reparte el giro del servo a los sinfines de los dedos B y C e invierte el sentido.
1 : 2.5
Rueda a piñón del MCP. Junto con el sinfín da 12 : 1 idéntico en las tres ramas.
4 : 1
Motor N20 a la articulación PIP. Con cuatro entradas no se autobloquea y retrocede bajo carga.
Solo el servo. θMCP,A = θMCP,B = θMCP,C exactamente.
Servo bloqueado por el sinfín. Cada N20 mueve solo su PIP.
El servo fija la apertura y cada N20 corrige la carga de su dedo.
3.1 · Cálculos estáticos
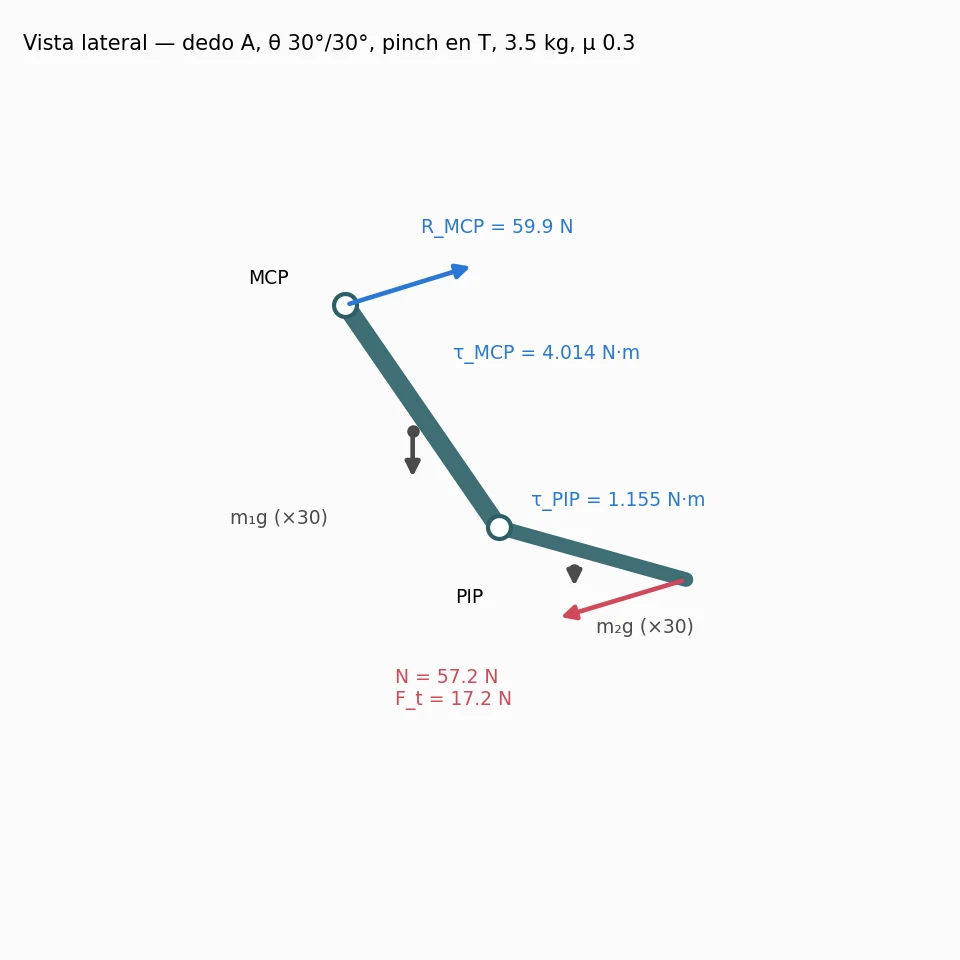
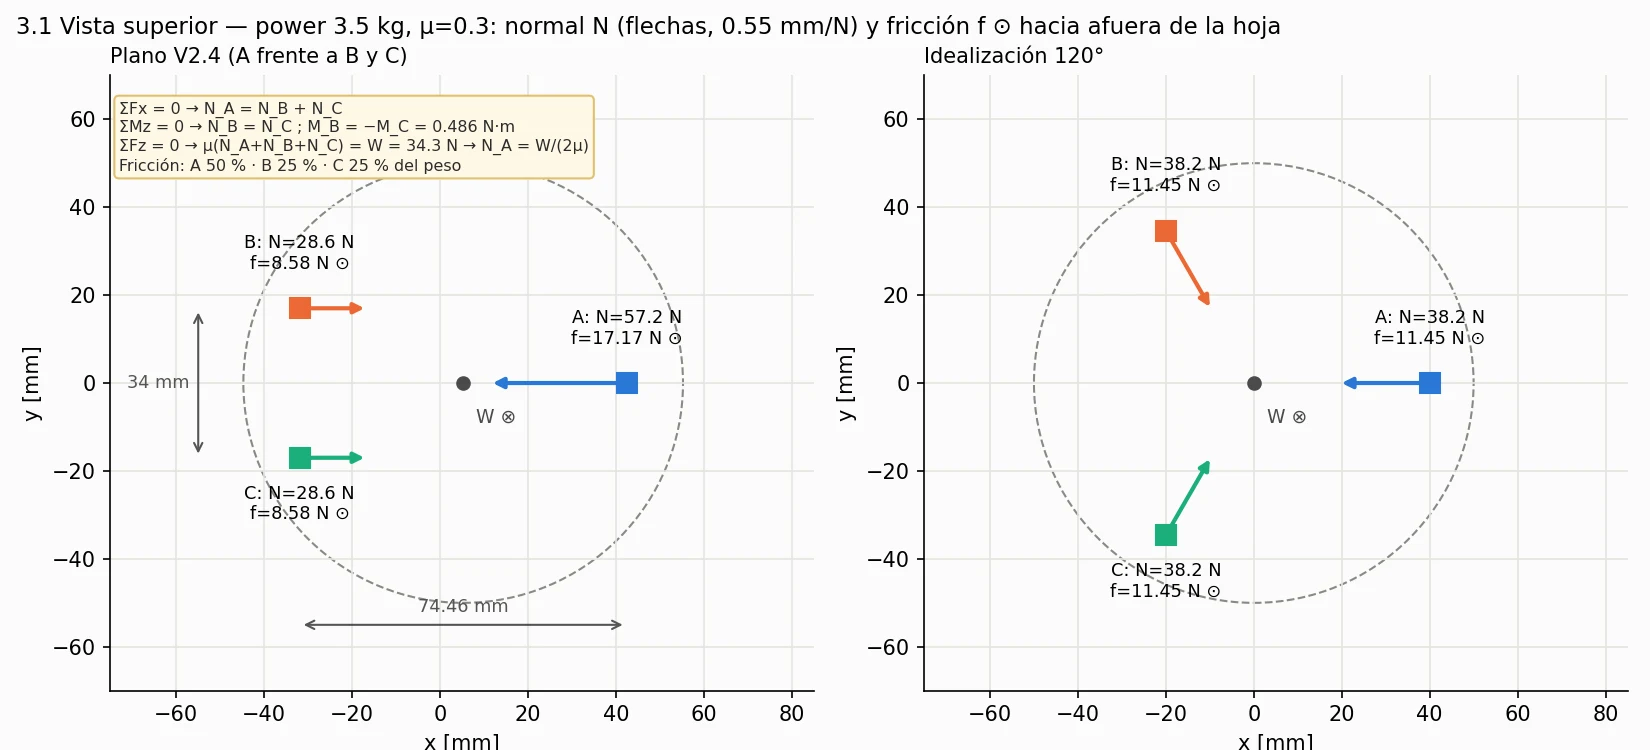
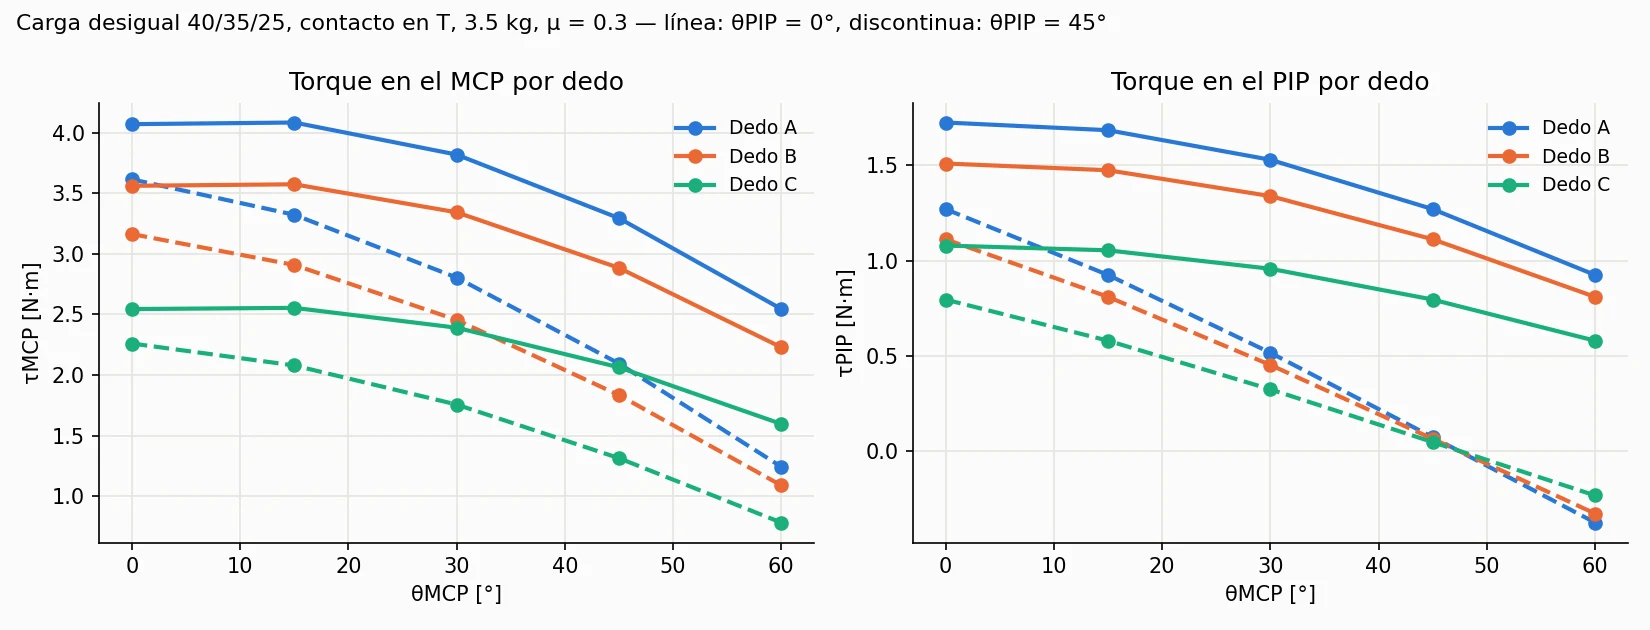
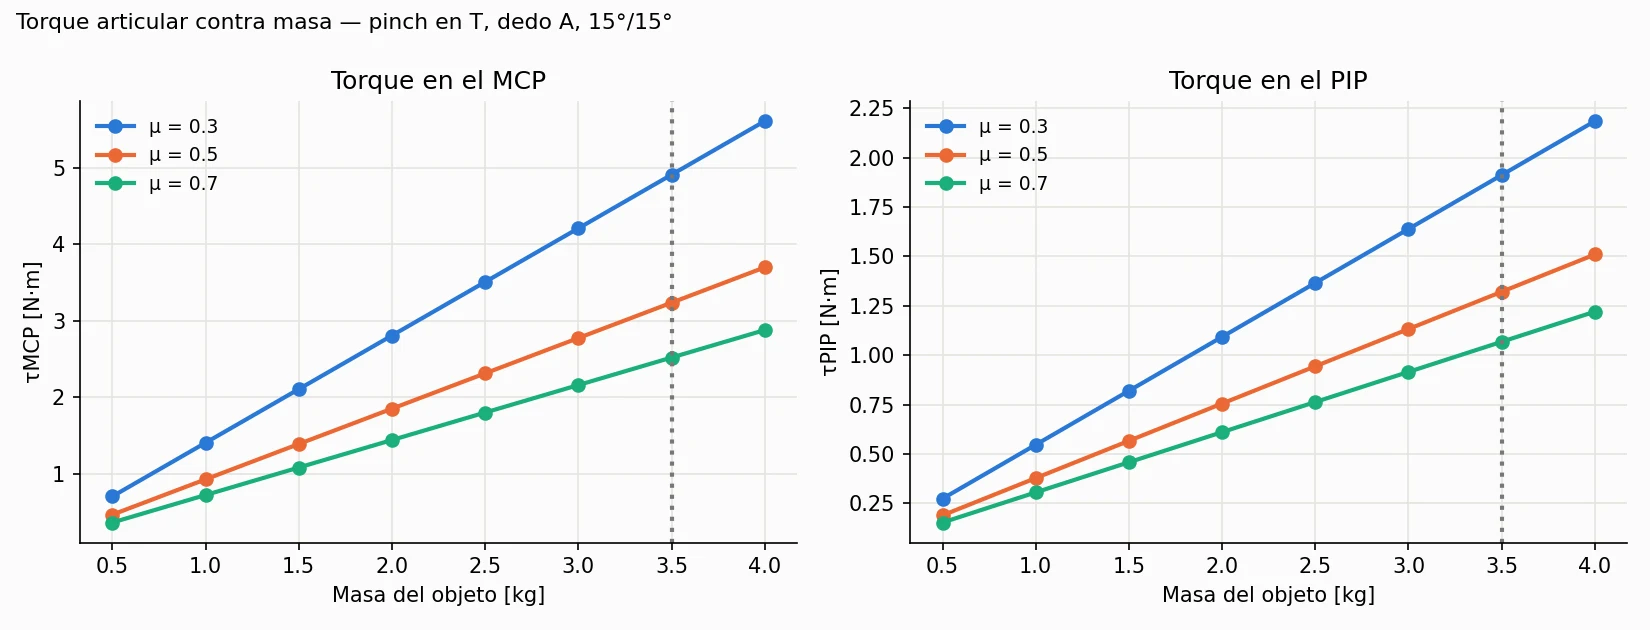
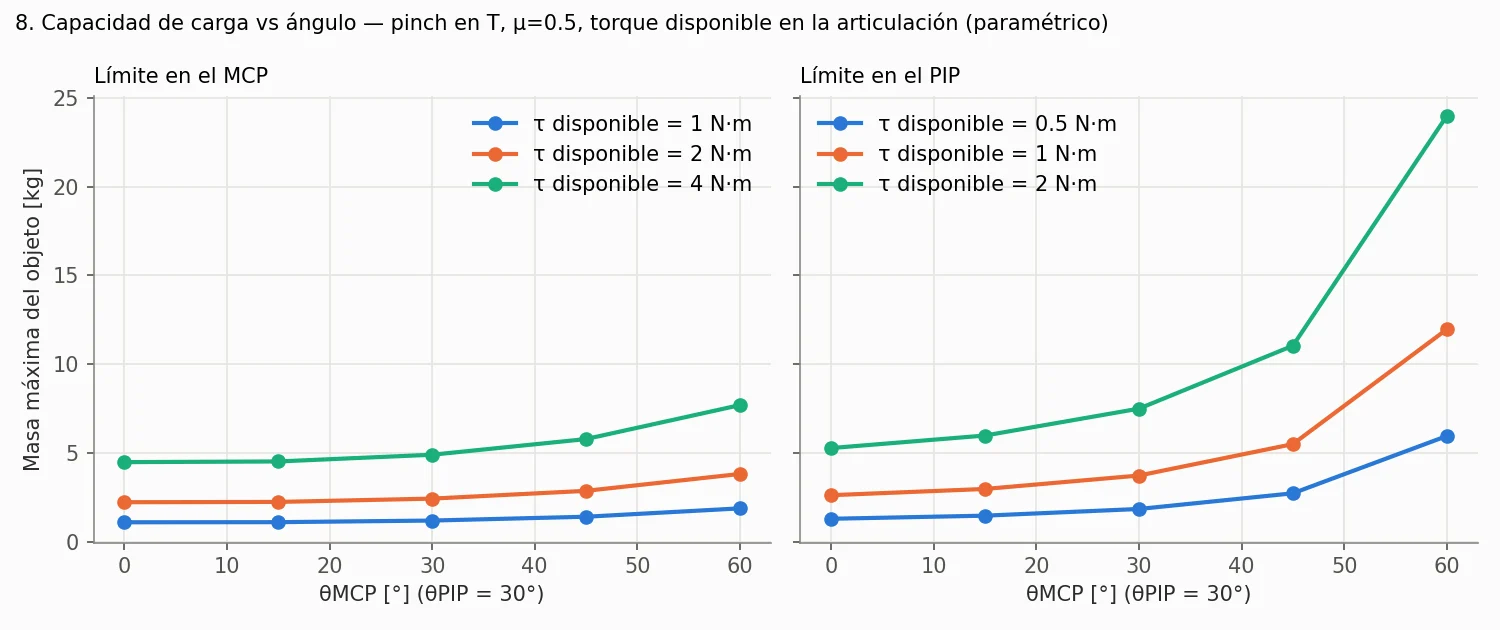
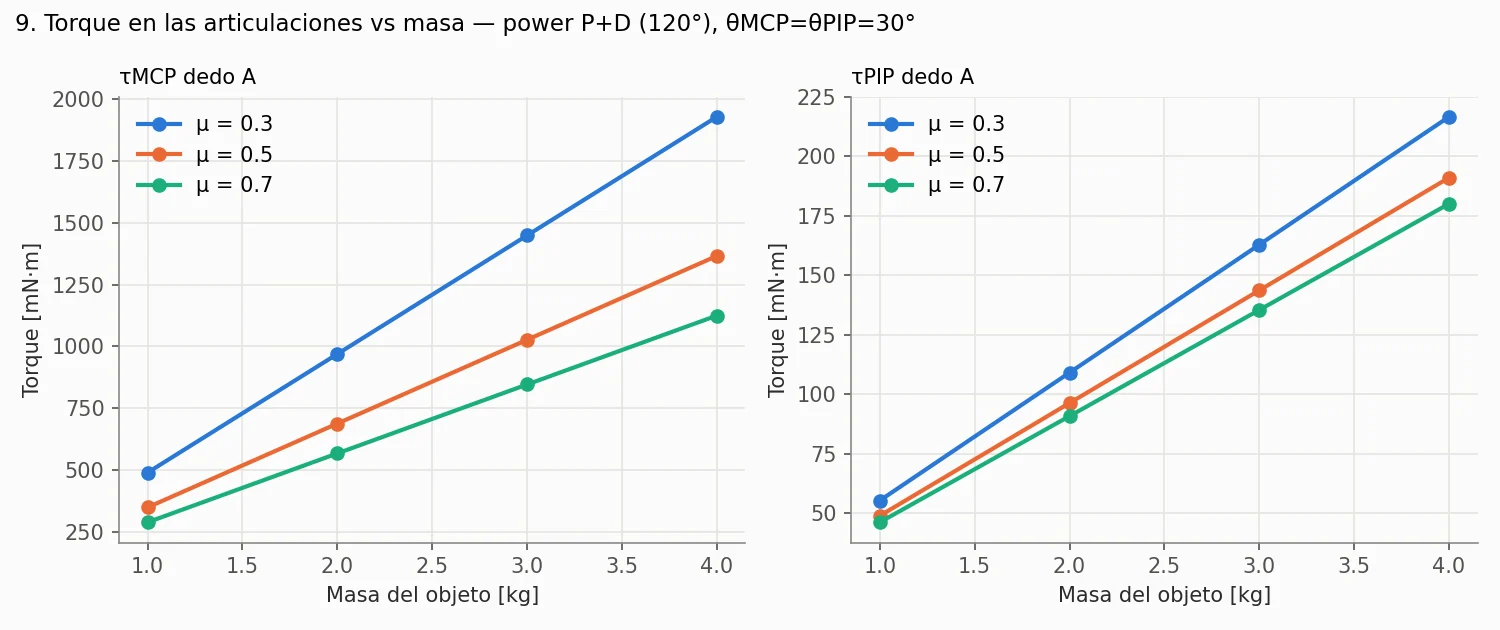
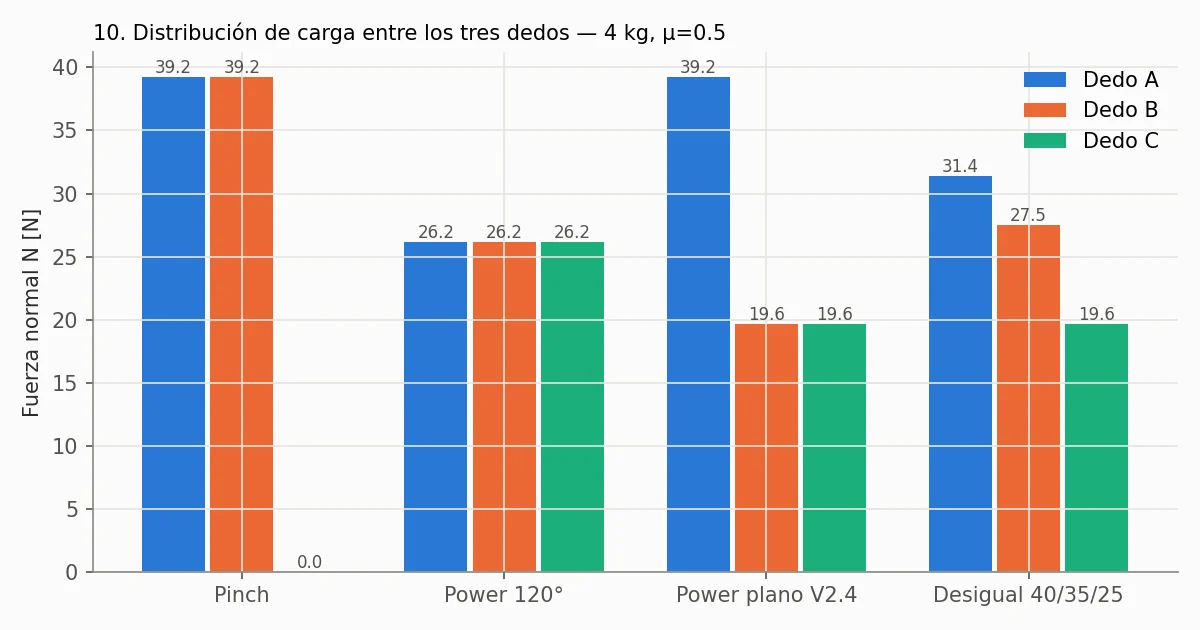
Fuerzas, torques y reacciones con las coordenadas reales de los puntos de contacto P, D y T. Las tres vistas corresponden al caso de diseño: objeto de 3.5 kg y μ 0.3; el barrido recorre 20 posturas, tres contactos, cuatro masas, tres coeficientes de fricción y cuatro eficiencias.
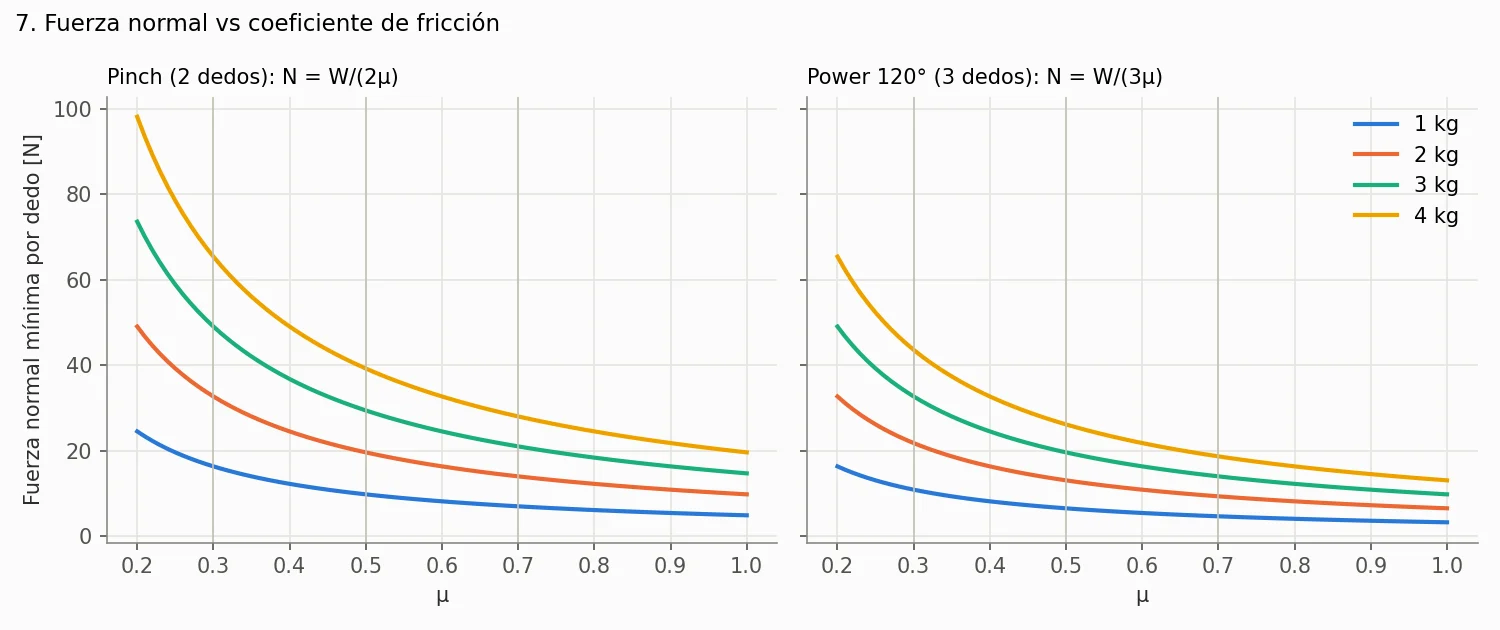
| Masa | Pinch μ 0.3 | Pinch μ 0.5 | Pinch μ 0.7 | Power μ 0.5 |
|---|---|---|---|---|
| 1 kg | 16.35 N | 9.81 N | 7.01 N | 6.54 N |
| 2 kg | 32.70 N | 19.62 N | 14.01 N | 13.08 N |
| 3 kg | 49.05 N | 29.43 N | 21.02 N | 19.62 N |
| 4 kg | 65.40 N | 39.24 N | 28.03 N | 26.16 N |
| Magnitud | Máximo |
|---|---|
| Torque MCP | 5.832 N·m |
| Torque PIP | 2.466 N·m |
| Fuerza de contacto | 68.3 N |
| Reacción en el MCP | 68.4 N |
| Reacción en el PIP | 68.3 N |
Pinch en la punta, 4 kg, μ 0.3, dedos casi rectos. Solo con las medidas del dedo, sin considerar la transmisión de engranajes.
3.1 · Caso de diseño 2
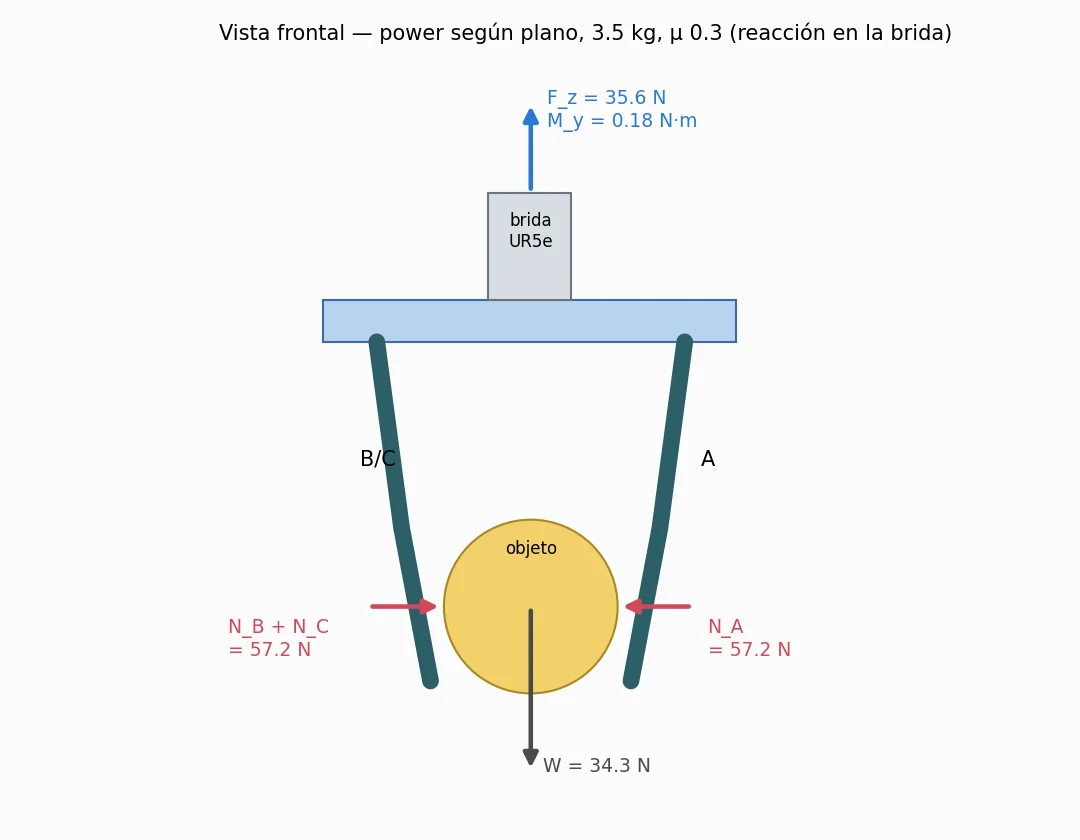
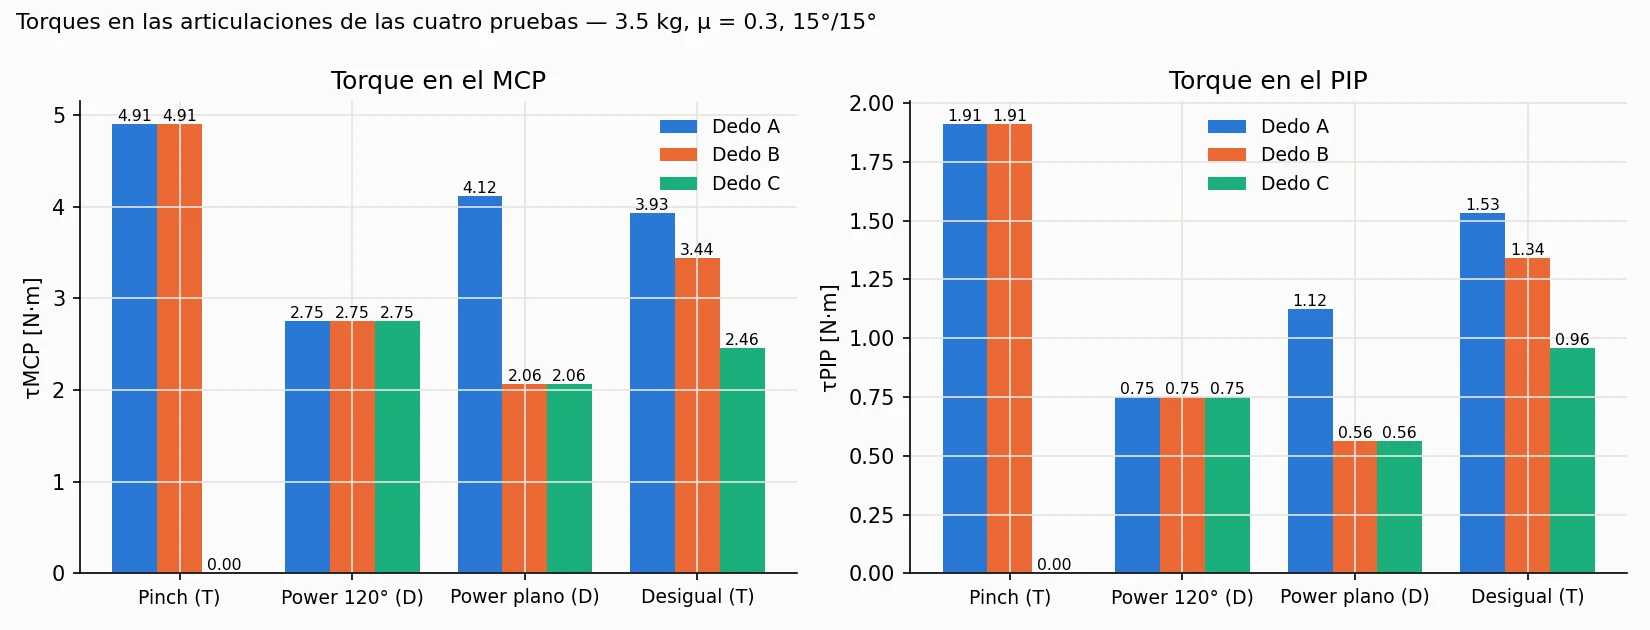
El mismo análisis con el caso de diseño actualizado, siguiendo la metodología del curso: cuerpo rígido, diagrama de cuerpo libre con el tipo de apoyo de cada unión, equilibrio por subensambles, escenarios críticos, cargas internas por el método de las secciones y factor de seguridad. La normal N = W/(nμ) sube 46 % frente a 4 kg con μ 0.5; la fricción Ft = W/n baja con la masa, así que los torques en las articulaciones suben entre 23 y 33 %. No se considera la transmisión de engranajes: solo las medidas del dedo.
| Caso (15°/15°) | N por dedo | τMCP / τPIP dedo A | τMCP / τPIP dedo B | τMCP / τPIP dedo C |
|---|---|---|---|---|
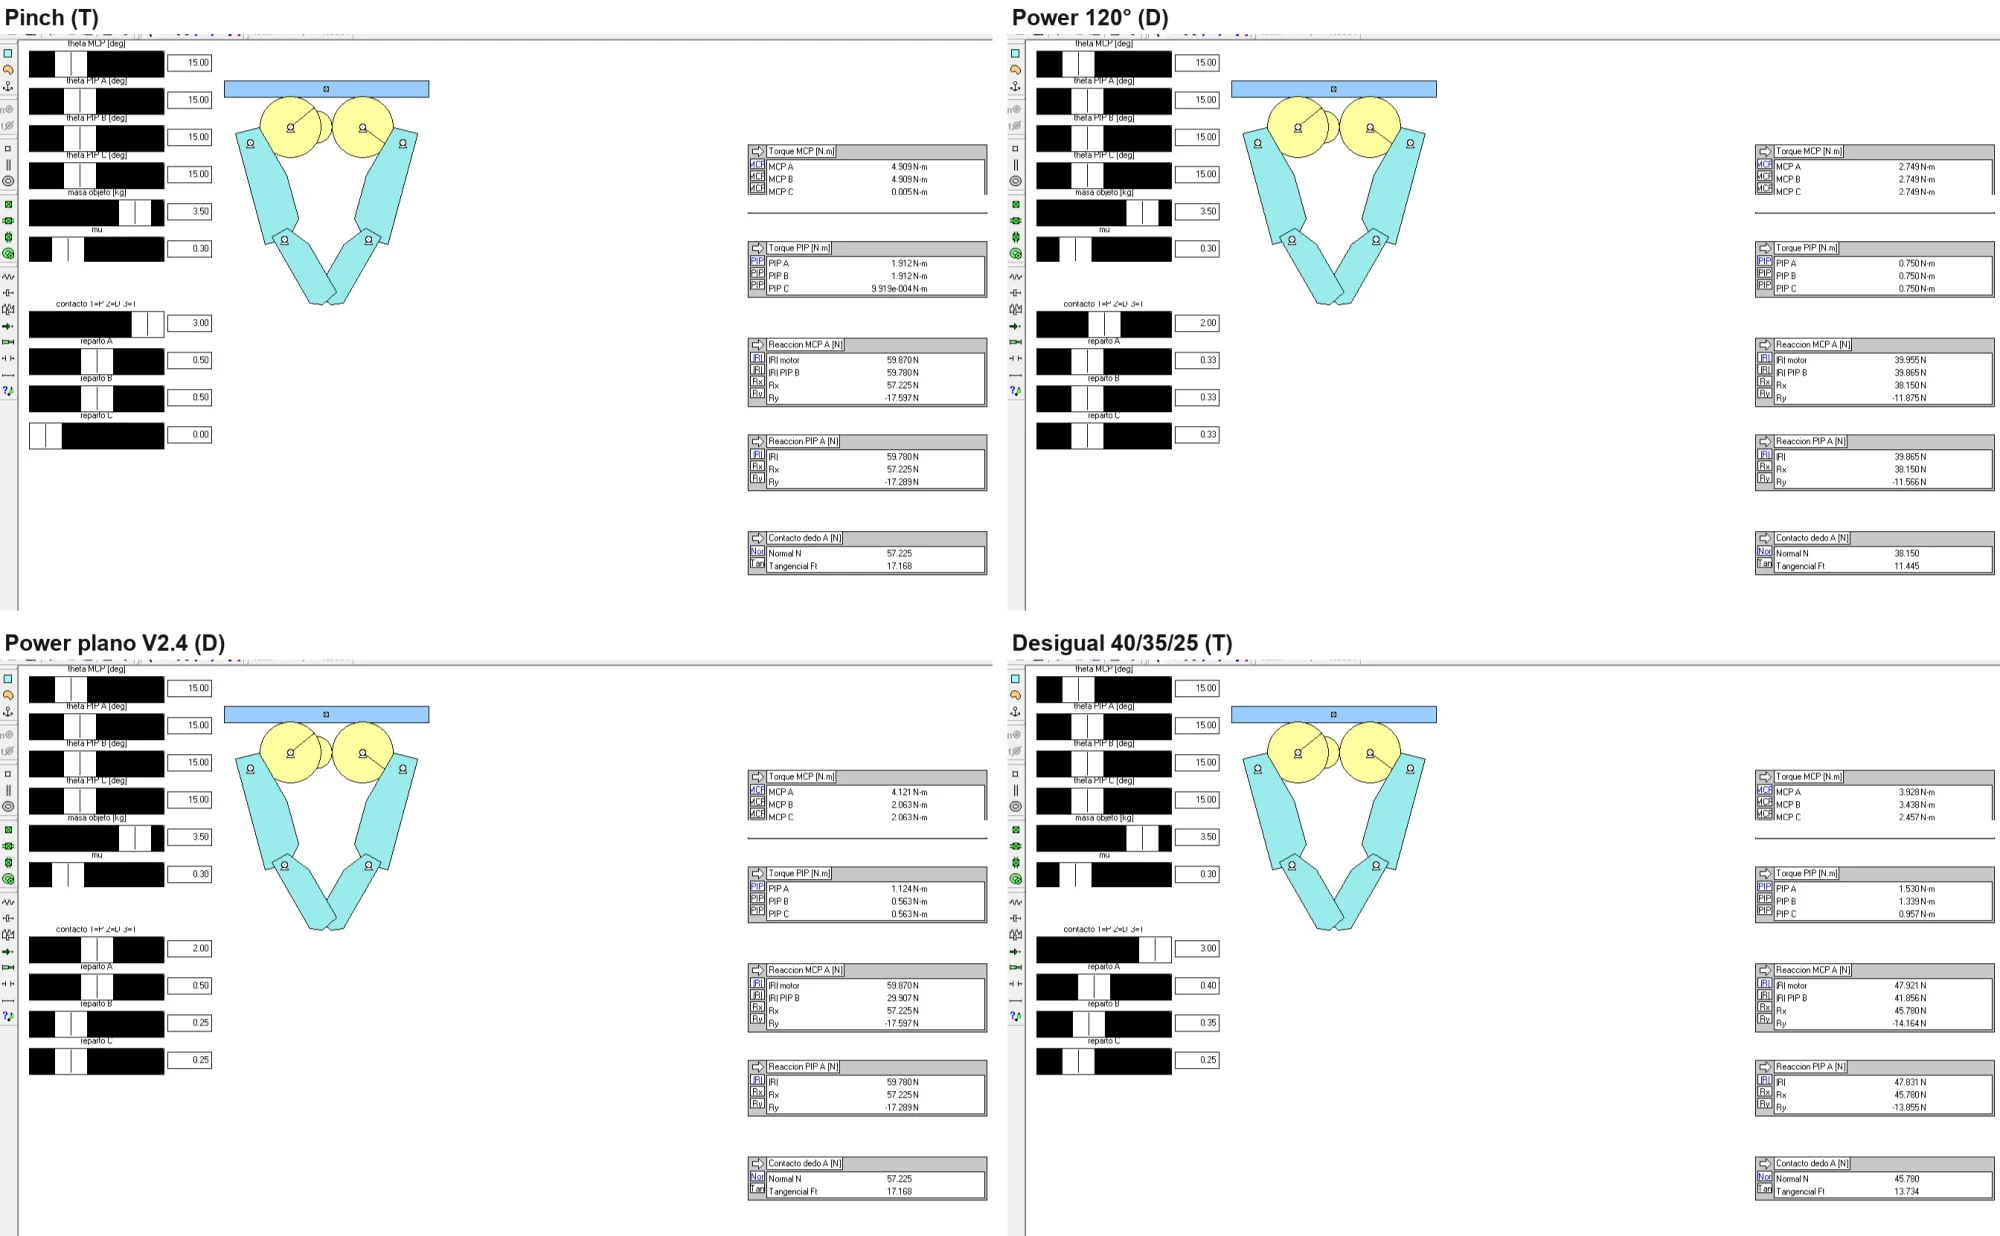
| Pinch (T) | 57.2 / 57.2 / 0 N | 4.909 / 1.912 N·m | 4.909 / 1.912 N·m | 0 / 0 N·m |
| Power 120° (D) | 38.2 N c/u | 2.749 / 0.750 N·m | 2.749 / 0.750 N·m | 2.749 / 0.750 N·m |
| Power plano (D) | 57.2 / 28.6 / 28.6 N | 4.121 / 1.124 N·m | 2.063 / 0.563 N·m | 2.063 / 0.563 N·m |
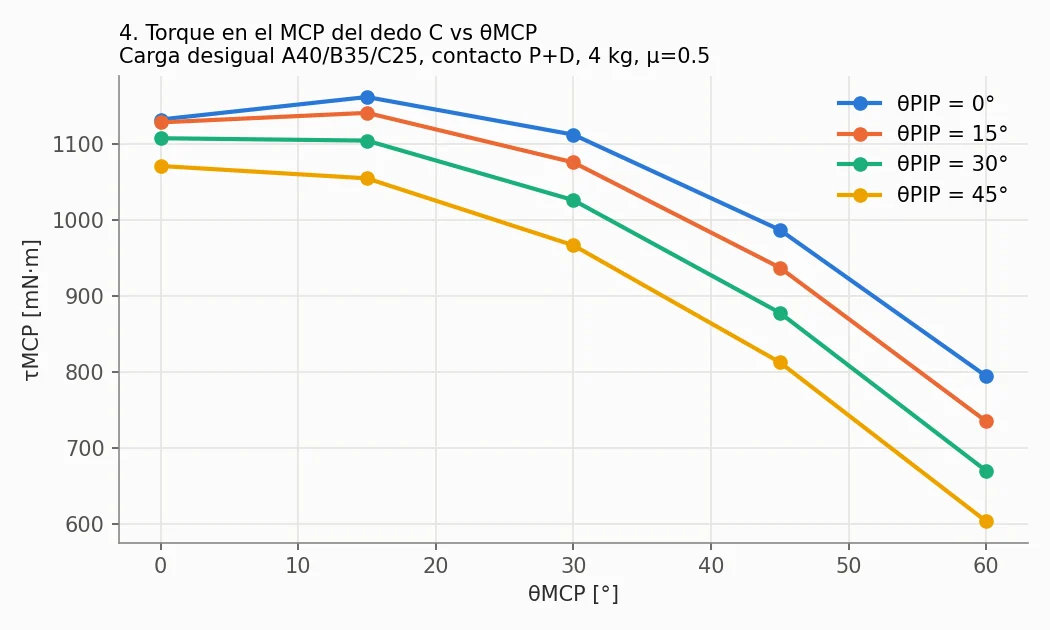
| Desigual 40/35/25 (T) | 45.8 / 40.1 / 28.6 N | 3.928 / 1.530 N·m | 3.438 / 1.339 N·m | 2.457 / 0.957 N·m |
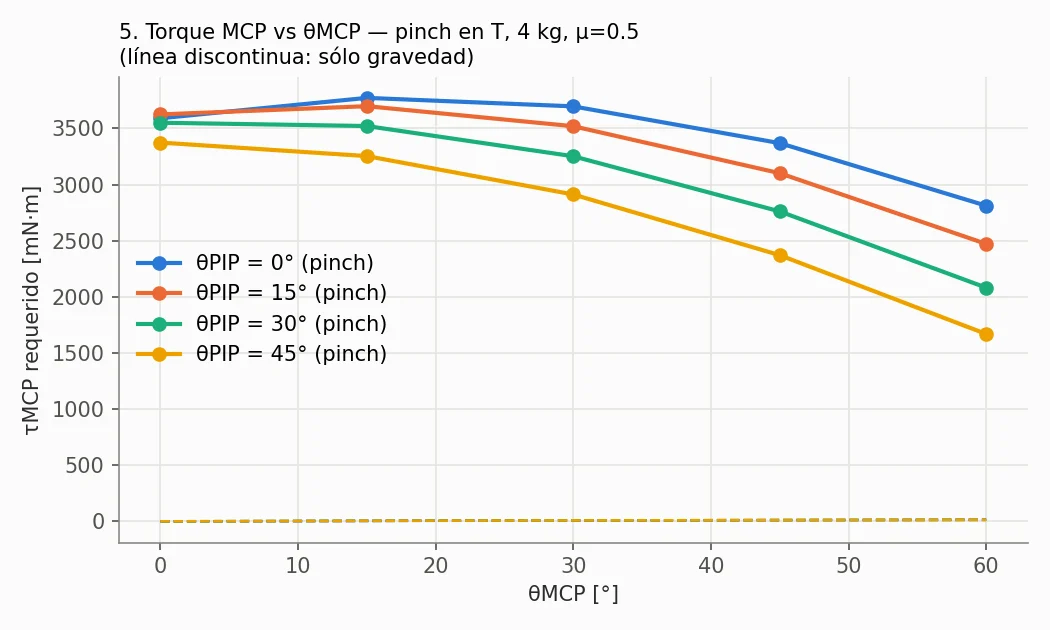
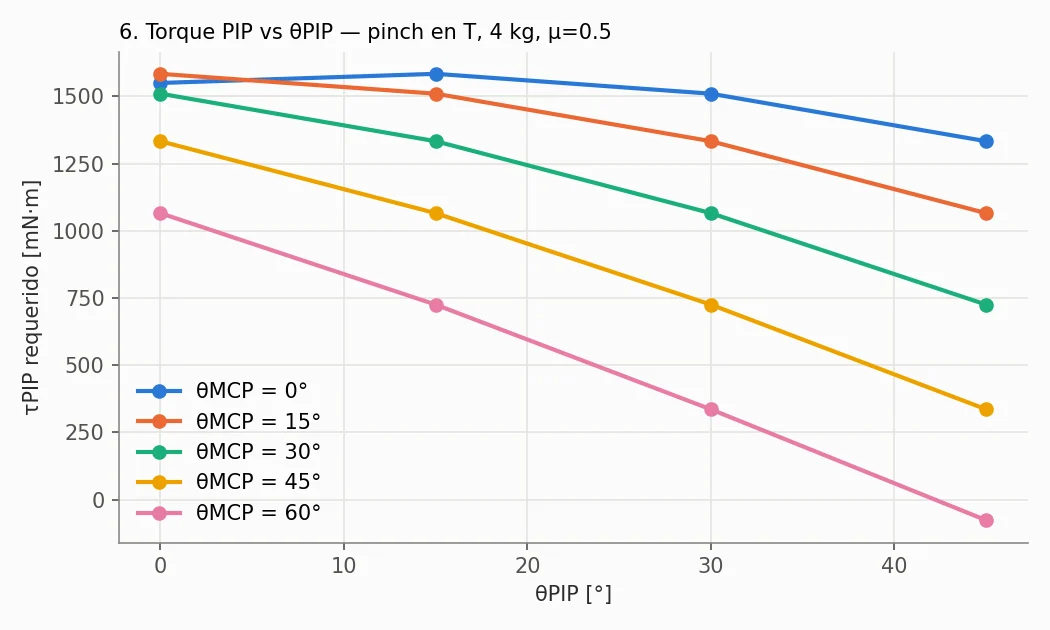
Peor postura (pinch en T, dedo recto): τMCP 5.104 N·m, τPIP 2.157 N·m y 59.9 N de reacción en el MCP (frente a 3.772 N·m, 1.584 N·m y 44.1 N con 4 kg y μ 0.5). Brida del UR5e: Fz = 35.6 N, My = 0.18 N·m.
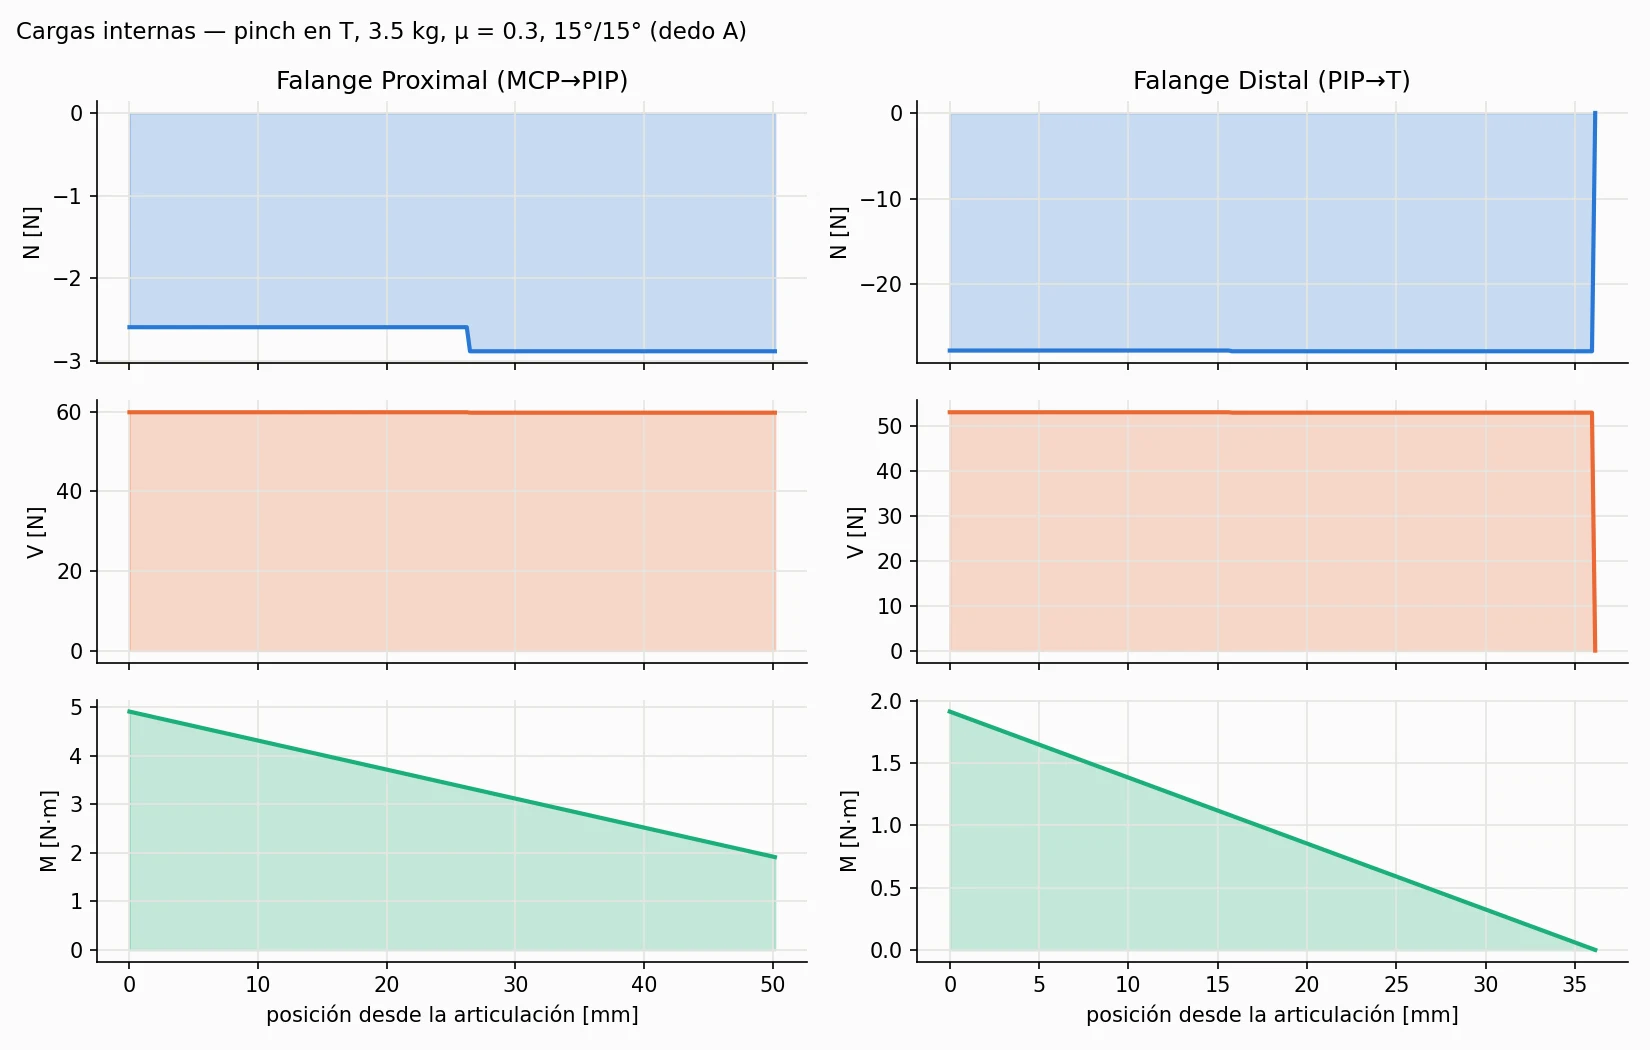
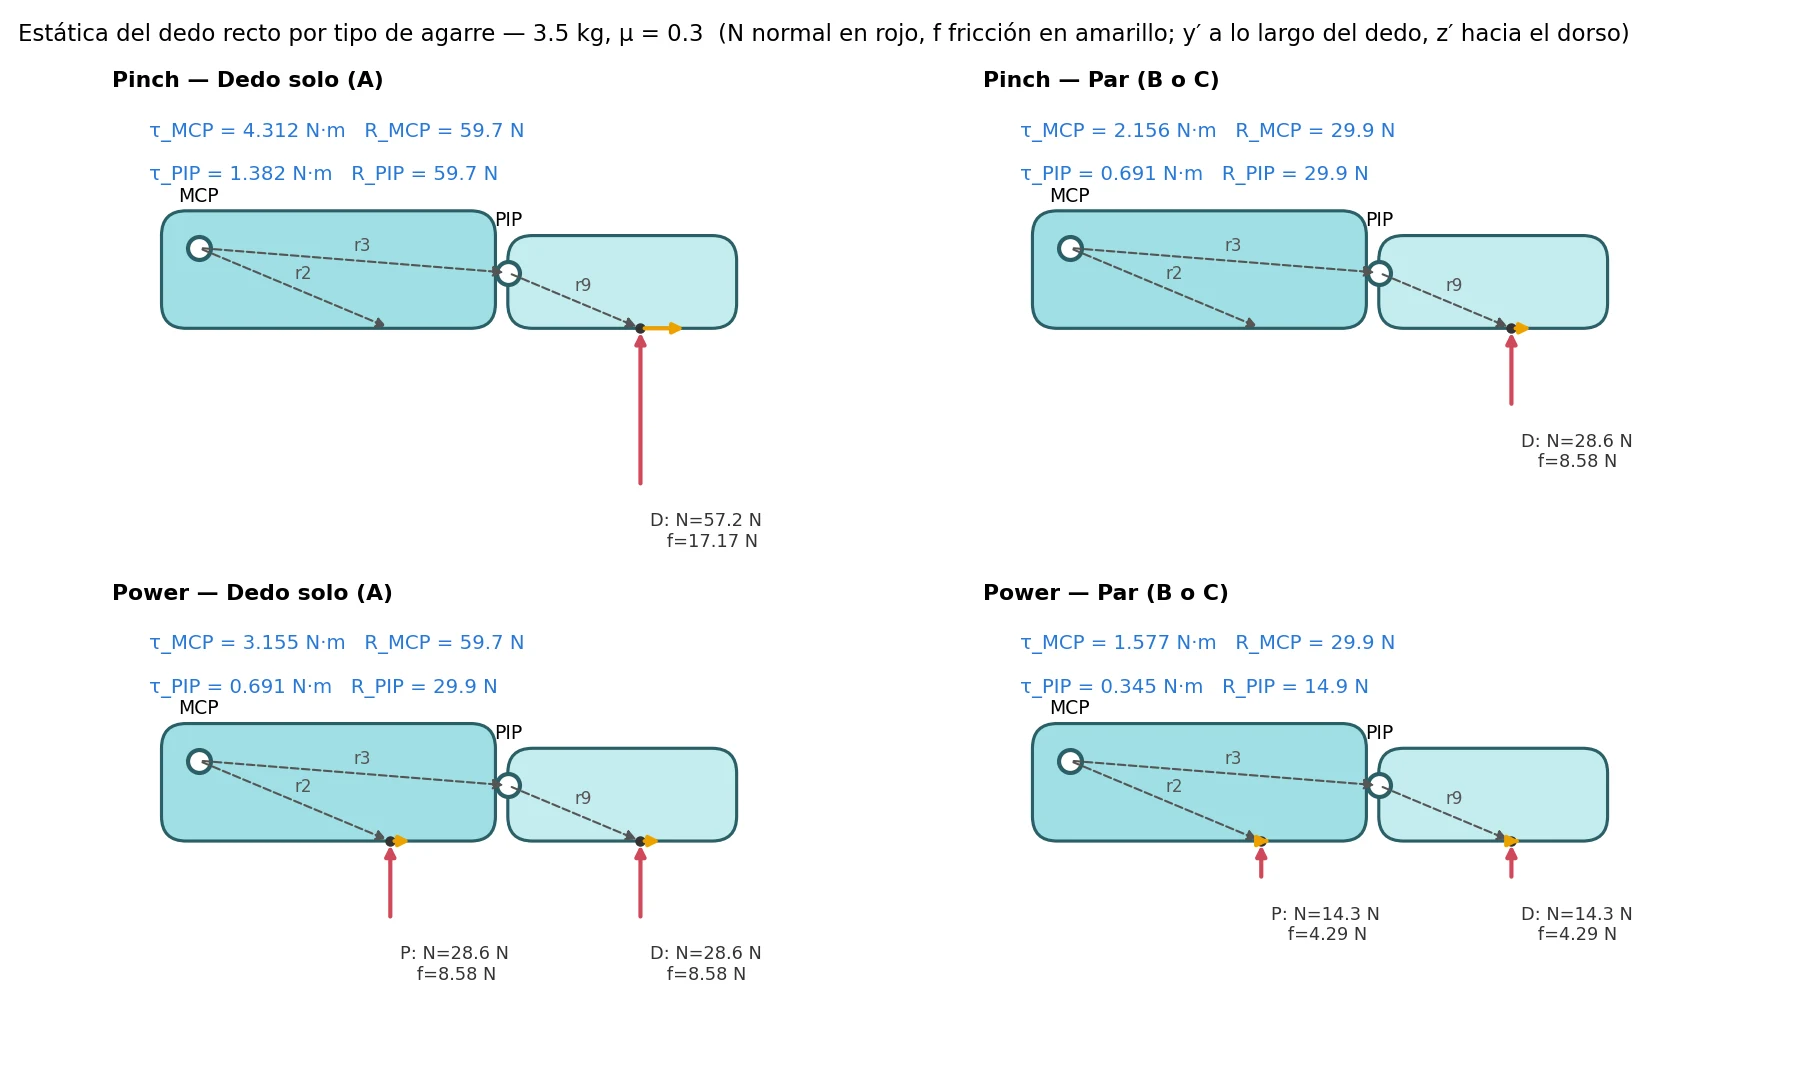
Un solo dedo recto en vista lateral, sin considerar la transmisión: solo las medidas r2 = MCP→P (31, −13), r3 = MCP→PIP (50, −4) y r9 = PIP→D (21.45, −9) mm. El dedo solo carga N = 57.2 N y f = 17.2 N; cada dedo del par, la mitad. En el pinch toda la carga va en D; en el power se reparte 50/50 entre P y D. Con M = y·Fz − z·Fy: τPIP = MD y τMCP = MP + MD.
| Caso | Carga en P (N / f) | Carga en D (N / f) | τPIP | τMCP | R PIP | R MCP |
|---|---|---|---|---|---|---|
| Pinch, dedo solo | — | 57.2 / 17.2 N | 1.382 N·m | 4.312 N·m | 59.7 N | 59.7 N |
| Pinch, par | — | 28.6 / 8.6 N | 0.691 N·m | 2.156 N·m | 29.9 N | 29.9 N |
| Power, dedo solo | 28.6 / 8.6 N | 28.6 / 8.6 N | 0.691 N·m | 3.155 N·m | 29.9 N | 59.7 N |
| Power, par | 14.3 / 4.3 N | 14.3 / 4.3 N | 0.345 N·m | 1.577 N·m | 14.9 N | 29.9 N |
3.3 · Cálculos cinemáticos
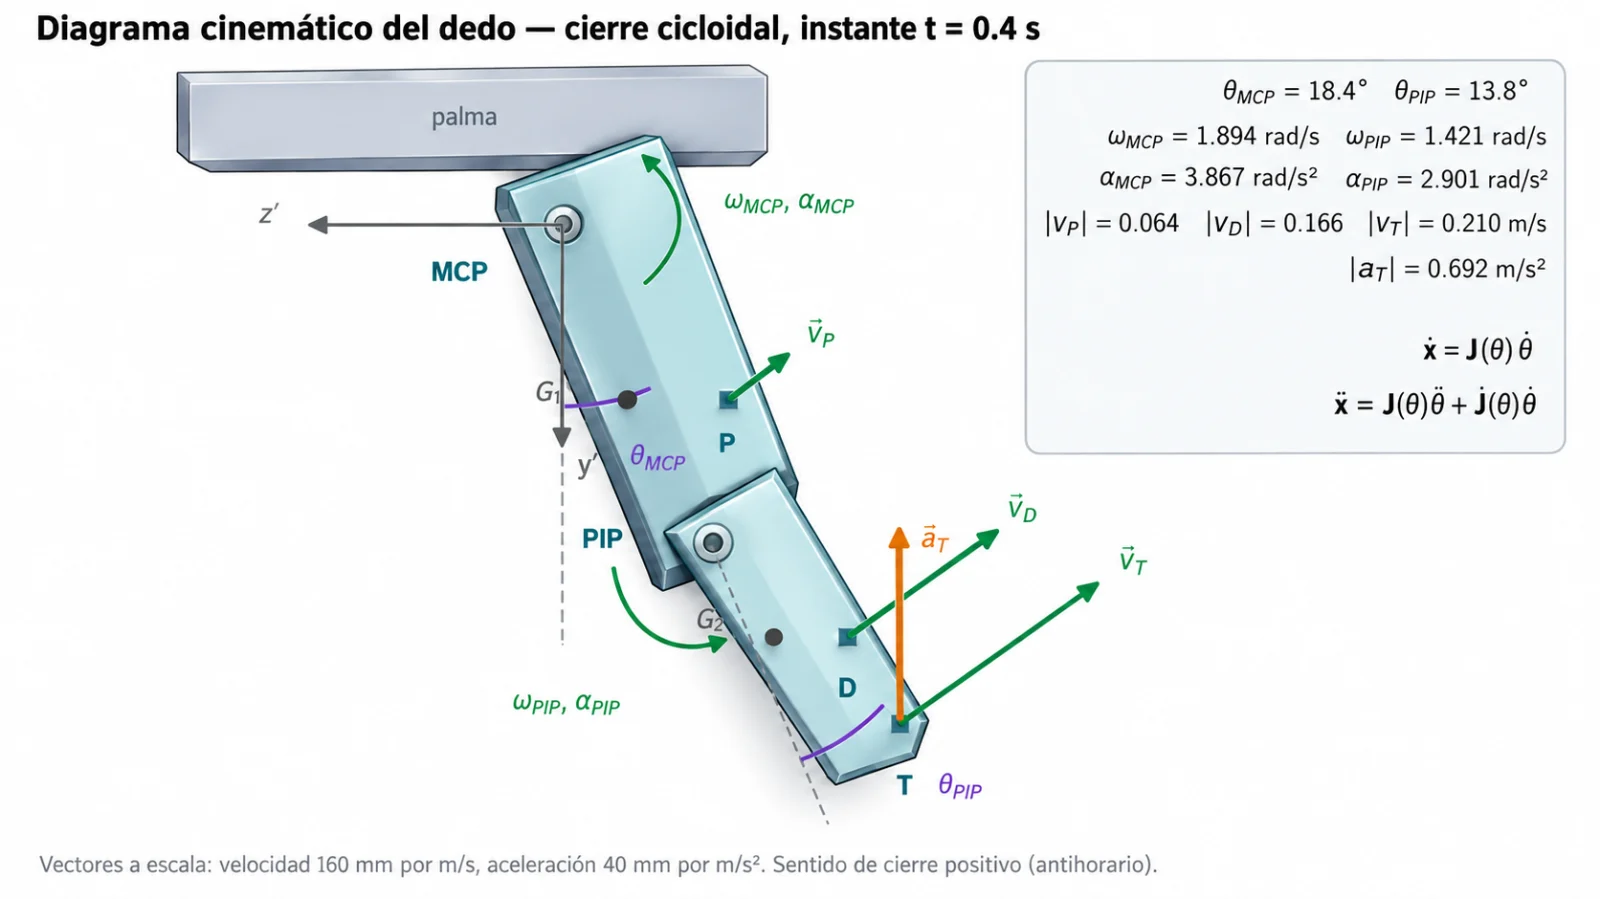
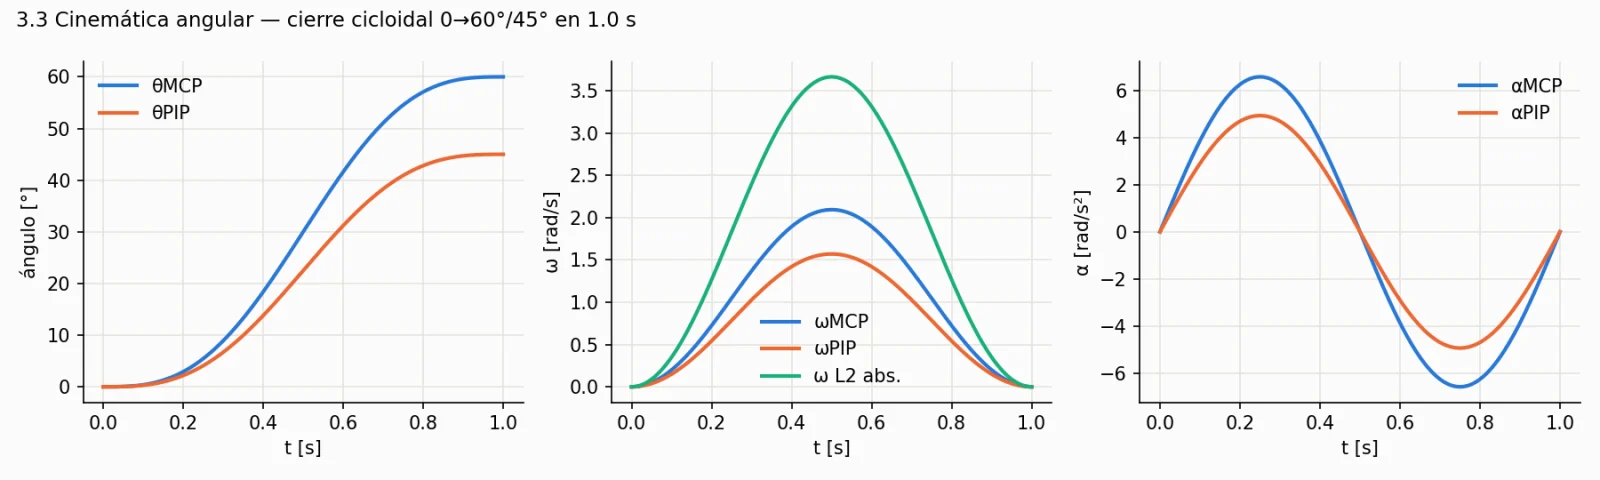
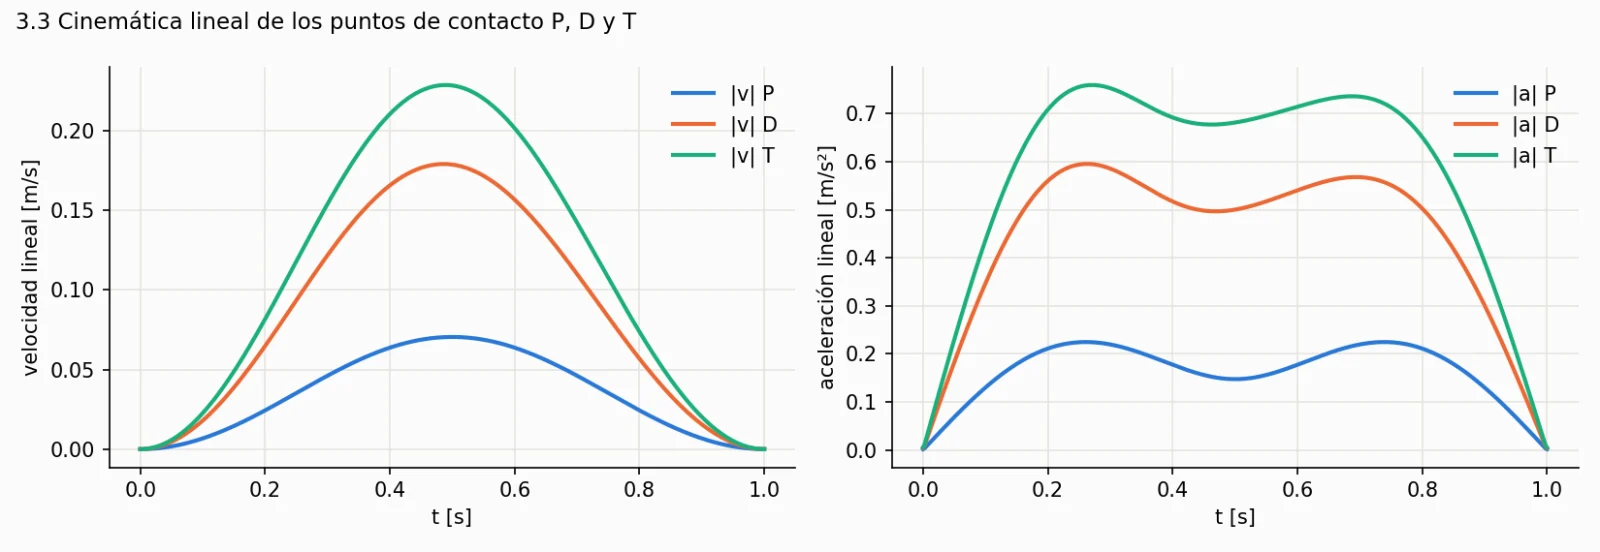
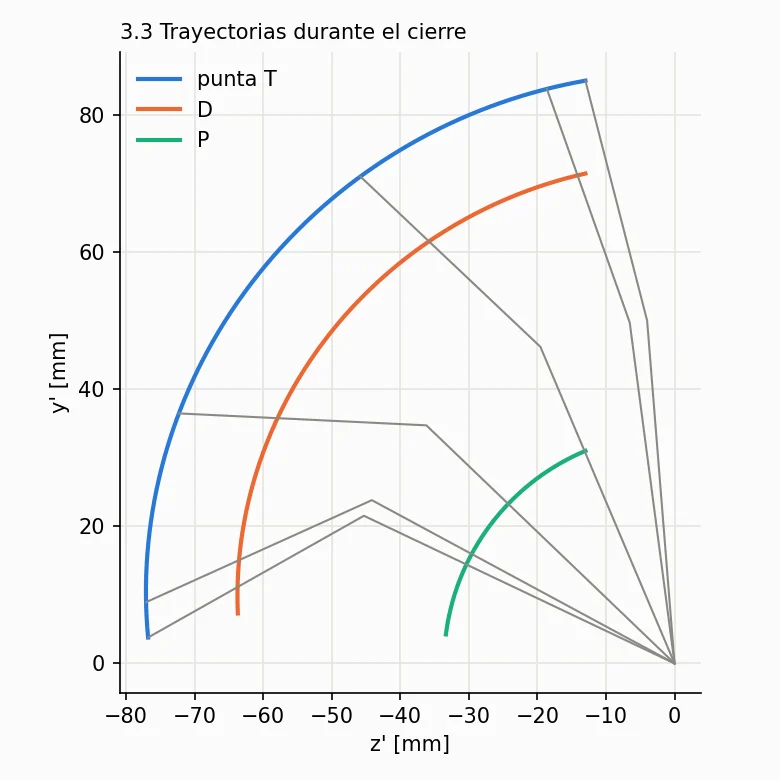
Cierre cicloidal de 0° a 60° en el MCP y de 0° a 45° en el PIP en un segundo, con velocidad y aceleración nulas en los extremos. Velocidades con el Jacobiano del dedo; aceleraciones con su derivada.
| Punto / elemento | Desplazamiento | Recorrido | Velocidad máx. | Aceleración máx. |
|---|---|---|---|---|
| Contacto P | 33.6 mm | 35.2 mm | 0.070 m/s | 0.225 m/s² |
| Contacto D | 81.8 mm | 88.7 mm | 0.179 m/s | 0.595 m/s² |
| Punta T | 103.3 mm | 113.4 mm | 0.229 m/s | 0.760 m/s² |
| Falange proximal (MCP) | 60° | — | 2.094 rad/s | 6.580 rad/s² |
| Falange distal (absoluta) | 105° | — | 3.665 rad/s | 11.515 rad/s² |
| Eje del sinfín central | 2 vueltas | — | 25.13 rad/s | 78.96 rad/s² |
| Sinfín del N20 | 0.5 vueltas | — | 6.283 rad/s | 19.74 rad/s² |
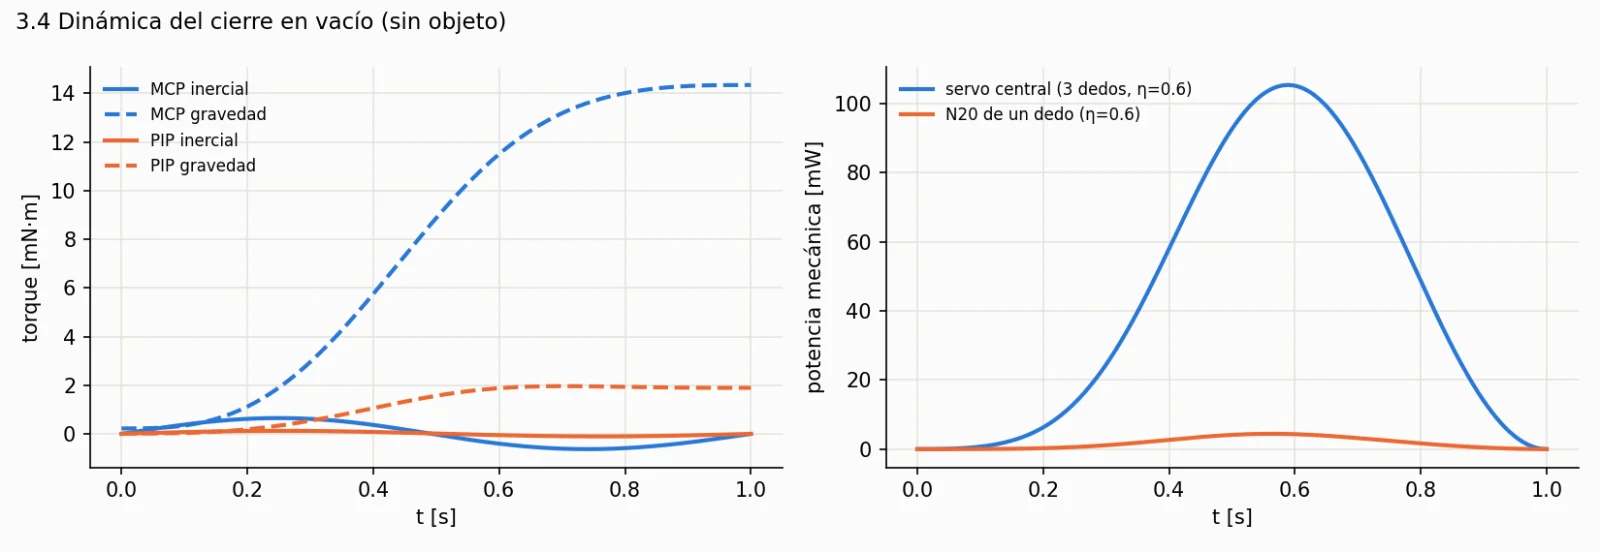
3.4 · Cálculos dinámicos
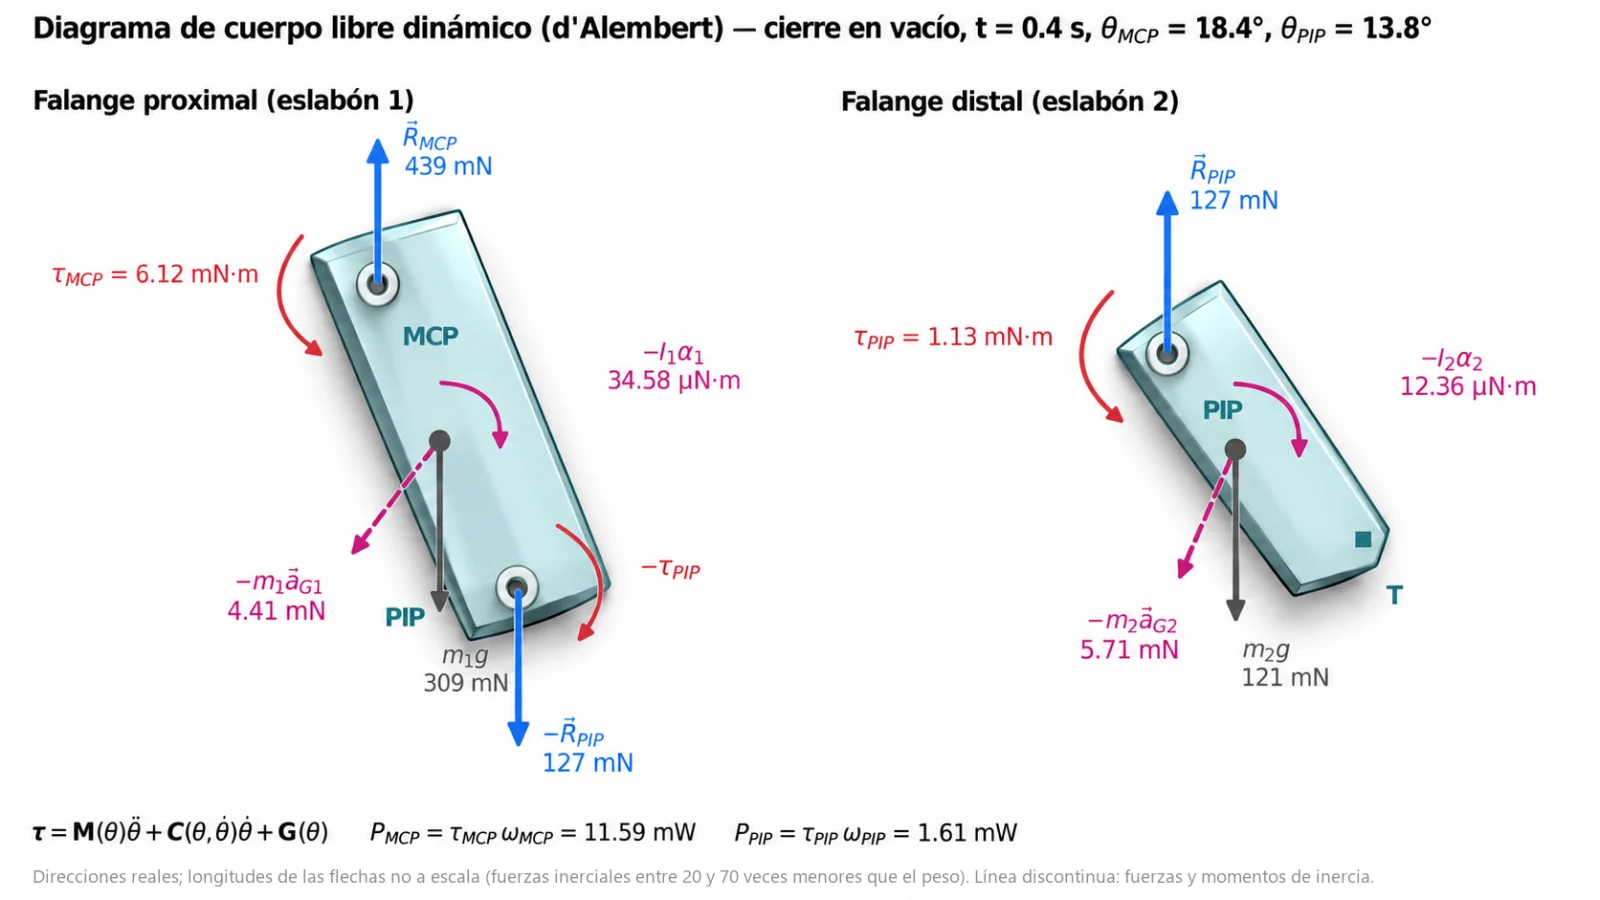
Ecuaciones de Lagrange con las masas e inercias del plano. La inercia del dedo pide menos de 1 mN·m; lo que dimensiona los motores es la carga del agarre y, sobre todo, la retención del PIP.
105 mW
Potencia máxima en el eje del servo al cerrar los tres dedos en vacío (η 0.6).
9.8 mJ
Energía de un cierre por dedo. El balance ∫P dt = ΔEc + ΔEp cierra con error de 10⁻¹⁴ J.
0.444 N·m
Par continuo que debe dar cada N20 para retener un pinch de 4 kg en la punta.
| Fase | Motor | Energía | Potencia máx. | Nota |
|---|---|---|---|---|
| Cierre | Servo (3 dedos) | 43.6 mJ | 105.3 mW | η 0.6 |
| Cierre | N20 (por dedo) | 1.79 mJ | 4.43 mW | η 0.6 |
| Retención | Servo | 0 | 0 | Sinfín autobloqueante |
| Retención | N20 (por dedo) | I²R·t | I²R | T = 0.444 N·m (pinch 4 kg); ver consumo eléctrico |
| Apertura | Servo (3 dedos) | 15.6 mJ | 37.7 mW | Vence el autobloqueo |
| Apertura | N20 | 0 | 0 | Sinfín reversible |
| Ciclo | Servo / 3 N20 | 59.2 / 5.4 mJ | Energía mecánica en los ejes |
Resultado clave
| Caso | Energía por ciclo | Potencia media | N20 típico (298:1) |
|---|---|---|---|
| Power 1 kg | 6.4 J | 0.77 W | ✓ Continuo |
| Power 4 kg | 34.4 J | 4.14 W | △ Solo picos cortos |
| Pinch 1 kg | 13.5 J | 1.62 W | ✓ Continuo |
| Pinch 4 kg | 128 J | 15.45 W | ✕ No viable necesita 0.444 N·m, por encima de su par de bloqueo de 0.39 N·m |
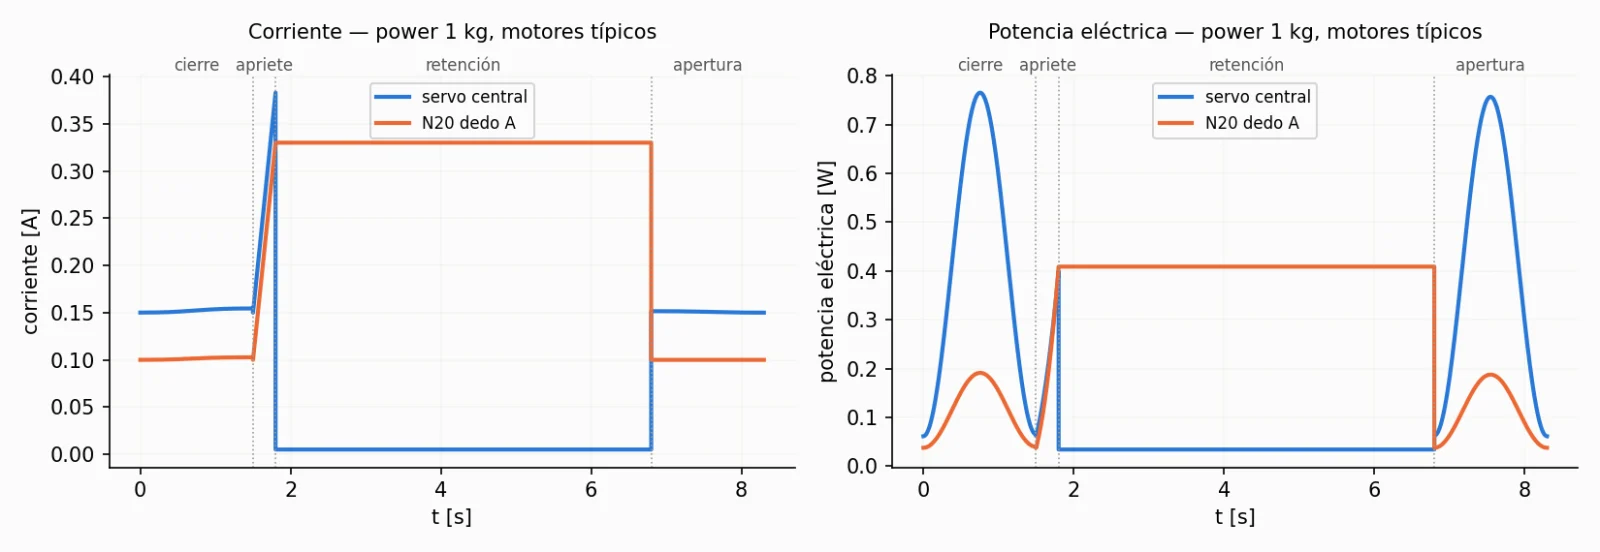
Ciclo de 8.3 s: cierre 1.5 s, apriete 0.3 s, retención 5 s y apertura 1.5 s, con motores típicos de catálogo.
El plano no define los motores. Se usan datos típicos de catálogo: servo digital de 20 kg·cm (clase DS3218, rotación continua, 6.8 V, 111 rpm, bloqueo 1.96 N·m / 2.5 A) y N20 6 V 298:1 (100 rpm, bloqueo 0.39 N·m / 1.6 A). Modelo DC lineal I = I₀ + T/Kt, P = (IR + Keω)·I. Ciclo: cierre 1.5 s, apriete 0.3 s, retención 5 s, apertura 1.5 s.
| Caso | I servo (apriete) | T N20 | I N20 (retención) | N20 | E ciclo | Potencia media |
|---|---|---|---|---|---|---|
| Power 1 kg | 0.38 A | 0.060 N·m | 0.33 A | Continuo | 6.4 J | 0.77 W |
| Power 4 kg | 1.07 A | 0.237 N·m | 1.01 A | Solo pico | 34.4 J | 4.14 W |
| Pinch 1 kg | 0.42 A | 0.112 N·m | 0.53 A | Continuo | 13.5 J | 1.62 W |
| Pinch 4 kg | 1.23 A | 0.444 N·m | 1.81 A | Excede | 128.2 J | 15.45 W |
El servo gasta menos de 1.9 J por ciclo porque el sinfín autobloqueante le permite apagarse al retener. Entre el 77 % y el 99 % de la energía la consumen los N20 sosteniendo el PIP; el pinch de 4 kg supera el par de bloqueo del N20 típico.
Simulador
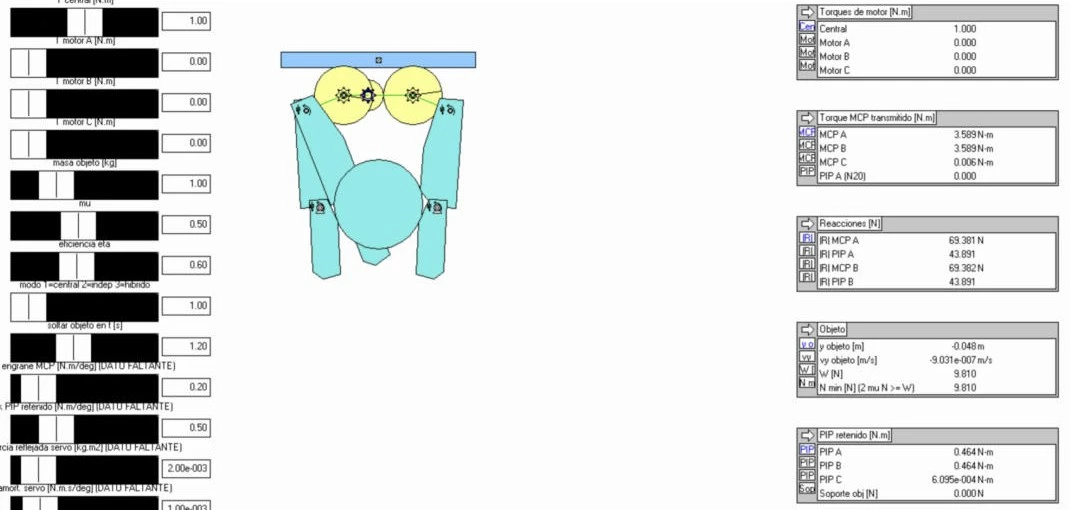
Réplica de los dos modelos de Working Model 2D. Mueve los controles y lee los medidores; el cálculo es el mismo modelo analítico validado contra WM.
Vista lateral con el gripper hacia abajo (gravedad = +y′ del dedo). El dedo C coincide con B en esta proyección. En el agarre dinámico el cierre sigue la ley cicloidal y la sujeción se evalúa con el criterio 2μN ≥ W en el punto de contacto real.
Pruebas en Working Model
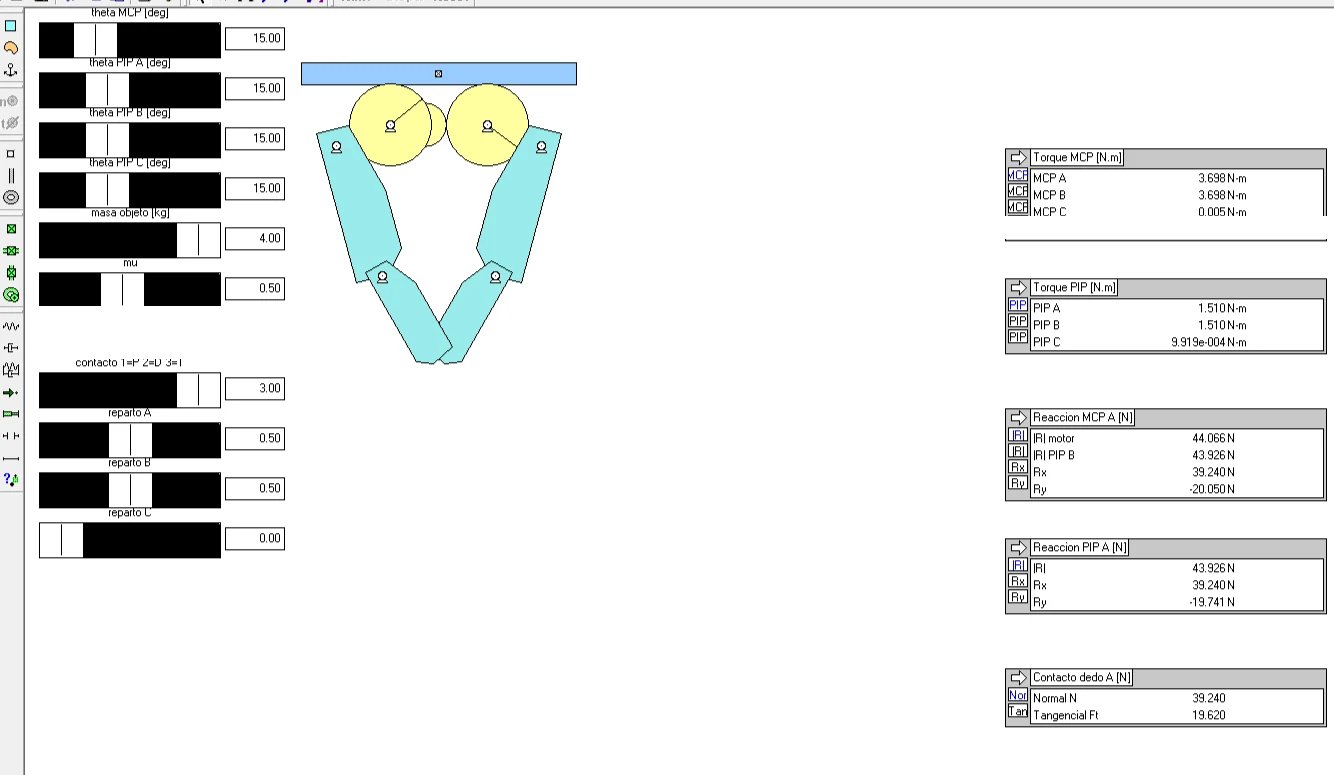
Capturas del modelo estático de Working Model 2D en cada prueba: objeto de 4 kg, μ 0.5, θMCP = θPIP = 15°, sin considerar la transmisión de engranajes. Los medidores de la derecha son los que se comparan con el cálculo analítico.
| Magnitud | Dedo A | Dedo B | Dedo C |
|---|
Validación
El modelo estático de Working Model recorrió pinch, power y carga desigual con contacto en P, D y T en las 20 posturas. El modelo dinámico sostuvo 1 kg desde Tcentral = 0.25 N·m y dejó caer el objeto con 0.20 N·m.
| Magnitud | Error máximo | Error medio | Casos > 5 % |
|---|---|---|---|
| τMCP de los tres dedos | 0.034 % | 0.0002–0.011 % | 0 |
| τPIP de los tres dedos | 0.034 % | 0.010–0.017 % | 0 |
| Reacciones MCP y PIP | 0.034 % | 0.0002–0.011 % | 0 |
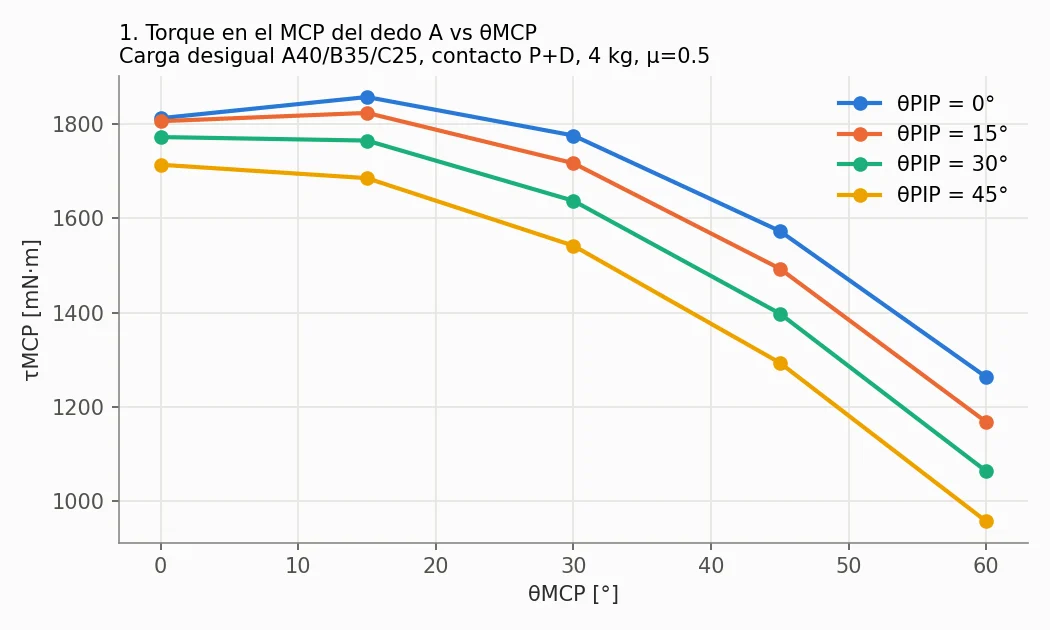
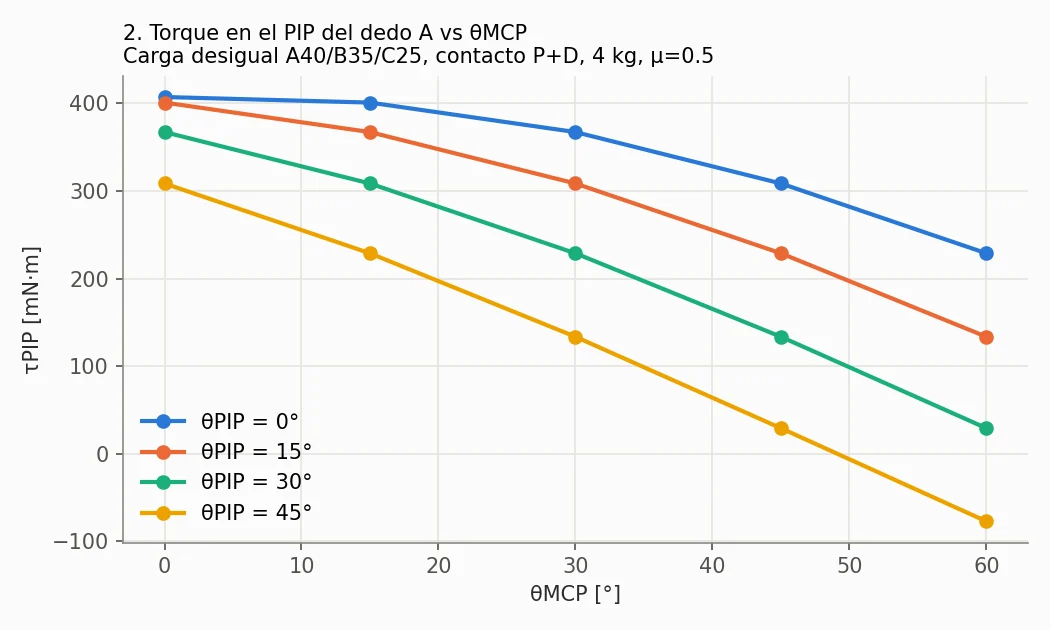
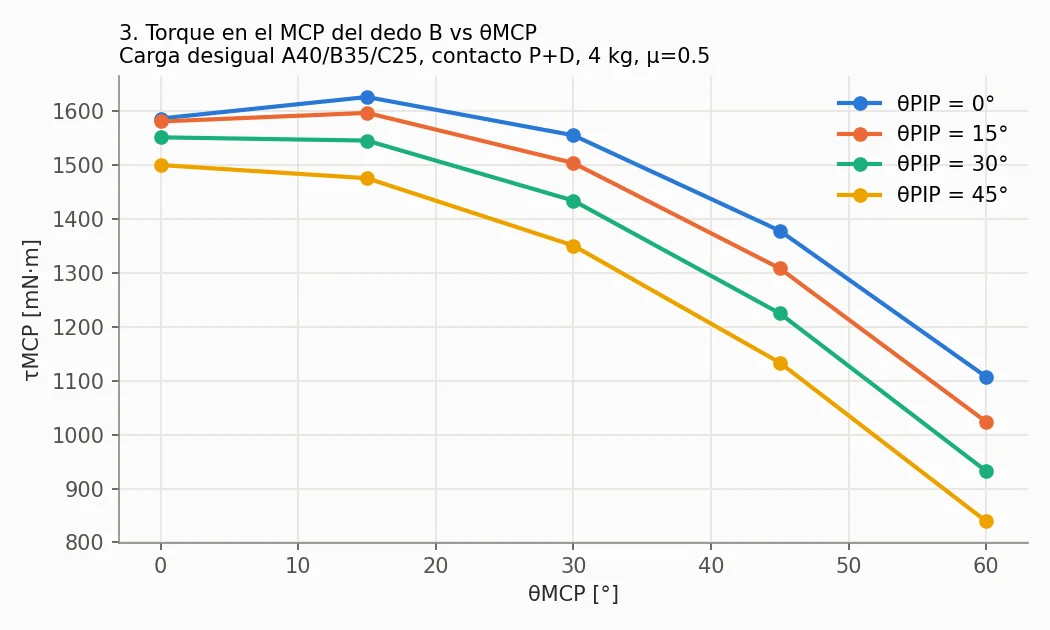
Gráficas
Electrónica · Avance 3
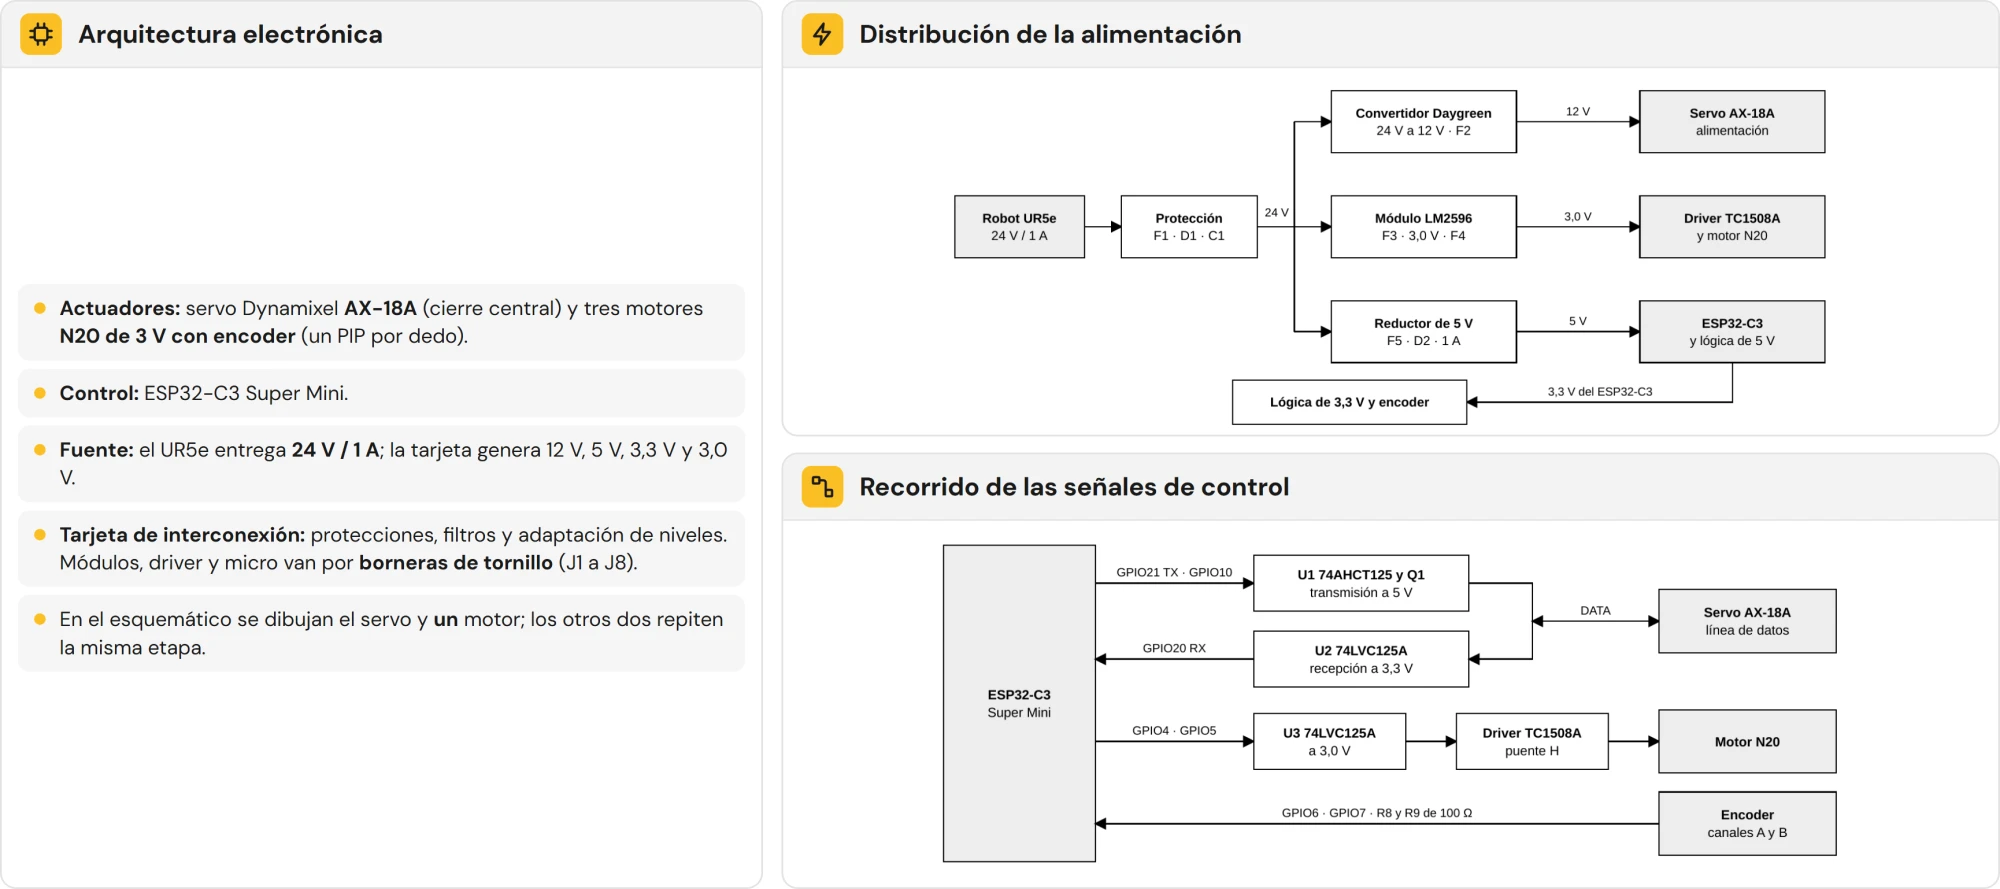
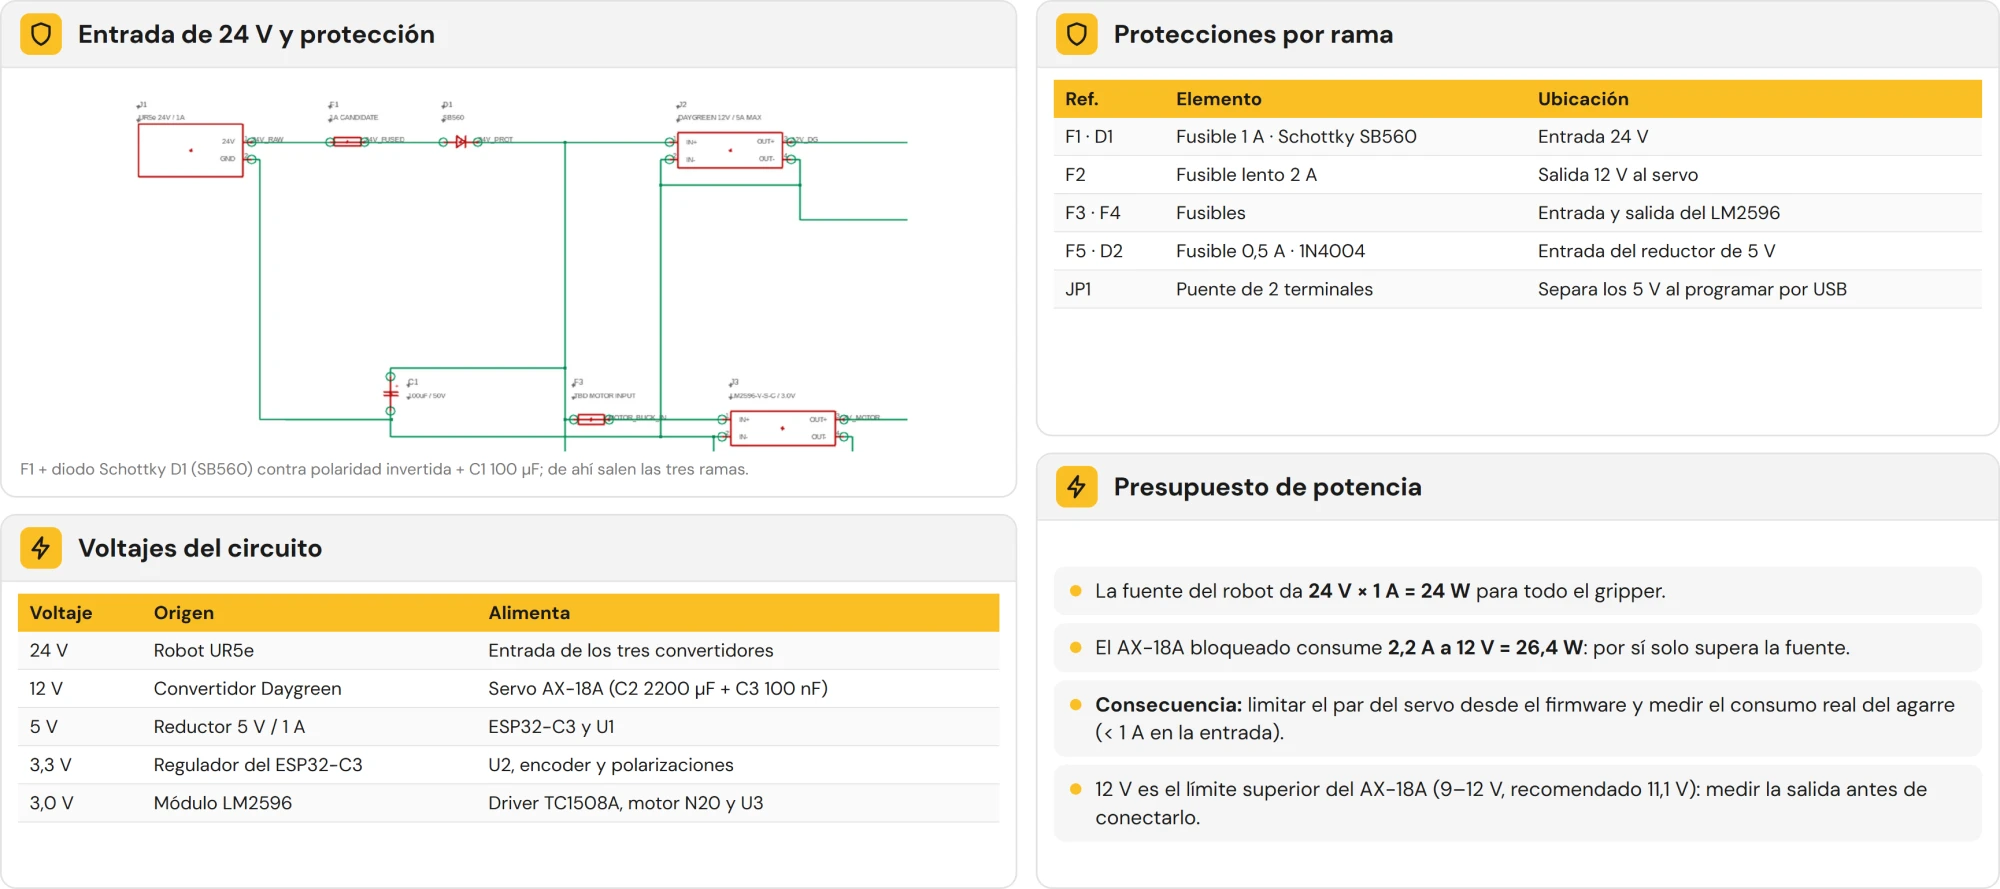
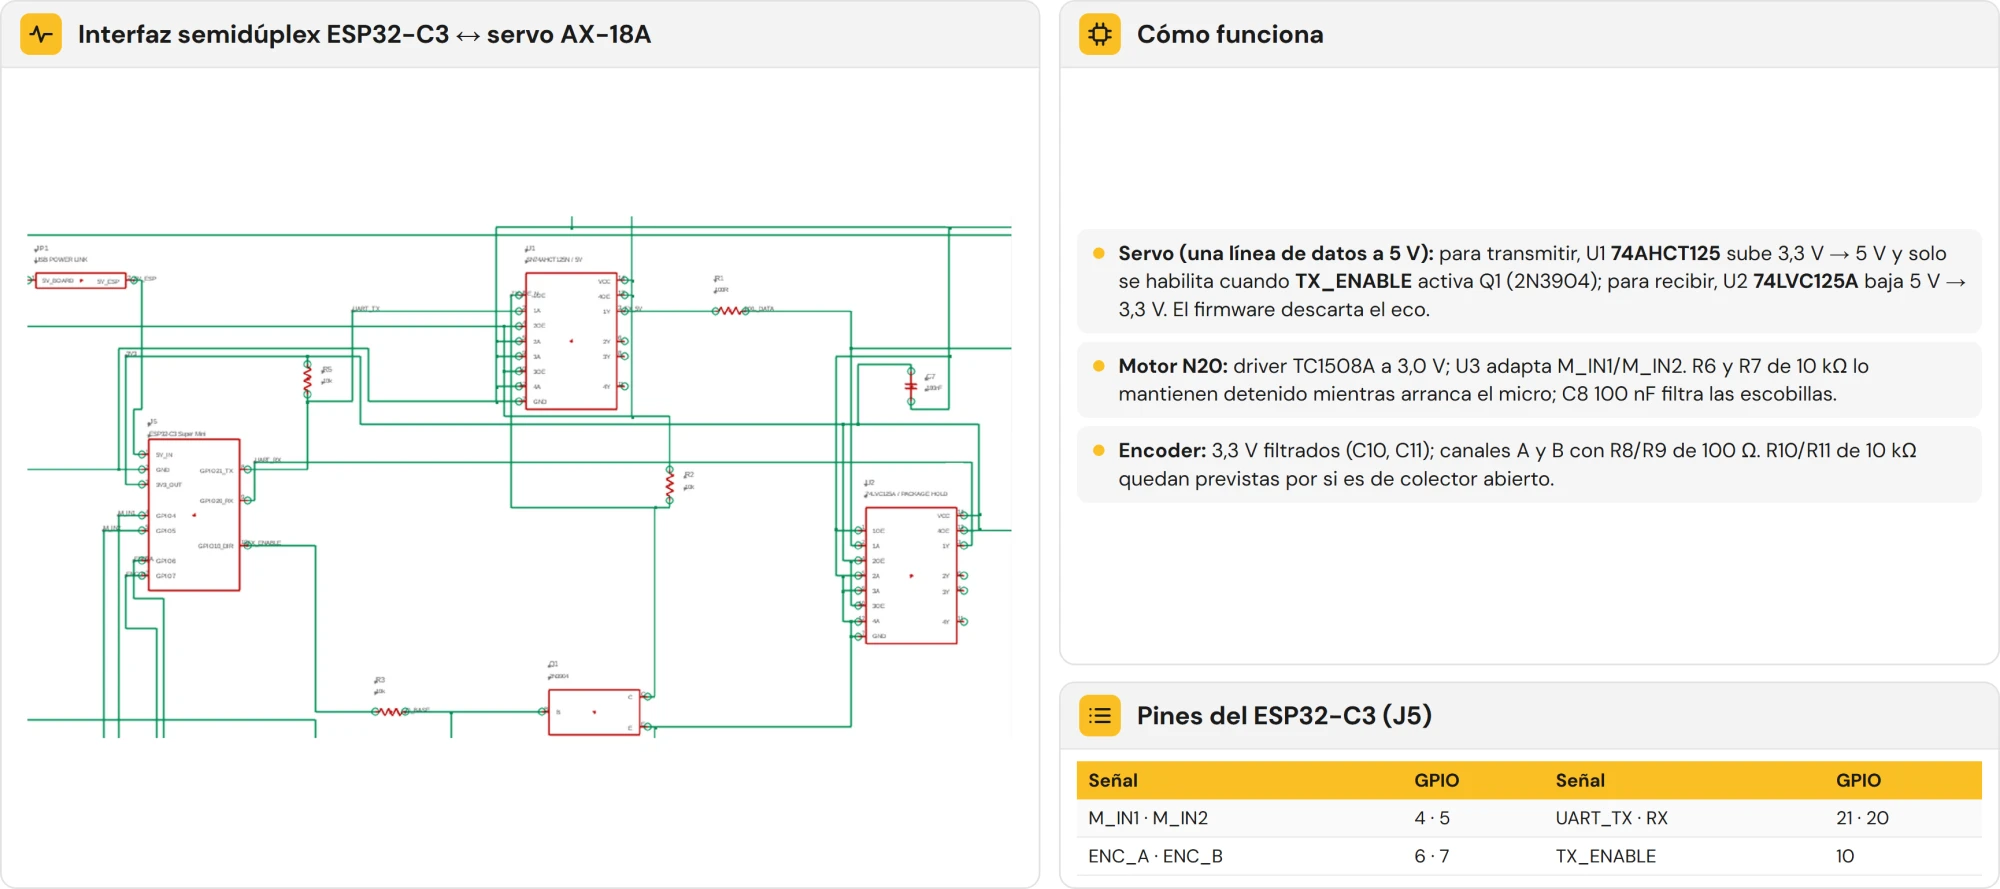
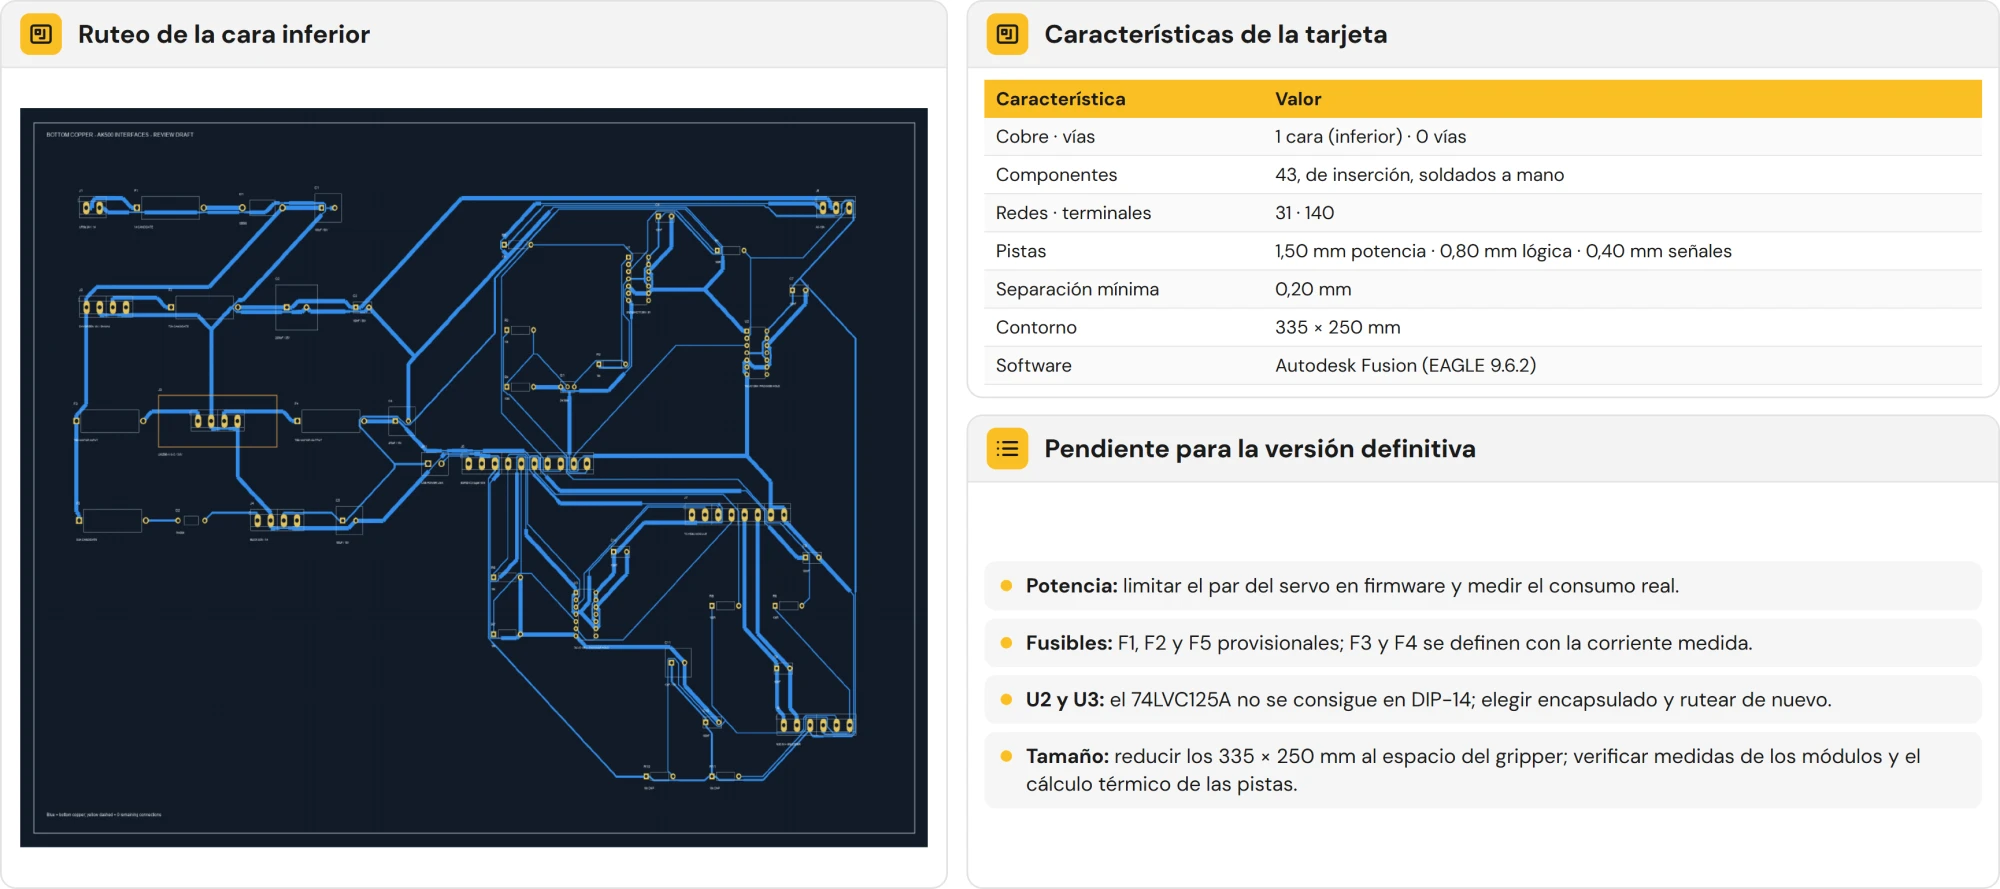
Resumen del informe técnico electrónico: arquitectura, alimentación y protecciones, interfaz con el servo AX-18A, mando del motor N20 y lectura del encoder, y el ruteo de la tarjeta de interconexión.
Datos de entrada, modelos de cálculo, tablas, gráficas y validación en Working Model, en formato de entrega.
Datos faltantes del plano (motores, fricción entre dientes, ángulo de presión, masa de la palma) se trataron como parámetros.